Toyotaの特許をクルマだけに絞らず眺めると、移動機械のサイズがどんどん人へ近づいてきます。人が上に乗る小型モビリティ、脚へ取り付けるロボット、同行者についてくる車いす。さらに、車そのものではなくシートや台車、ロッカーまで動き始めます。
共通しているのは、『人が機械へ合わせる』より『機械の側が人や用途へ寄ってくる』ことです。速度に応じて車輪間隔を変え、身体を支えるためにシート形状を変え、必要な荷物だけを見せるためにロッカーの窓まで変化します。
低速では短く、高速では長く。車輪間隔を変える一人乗りモビリティ
どんな発明?
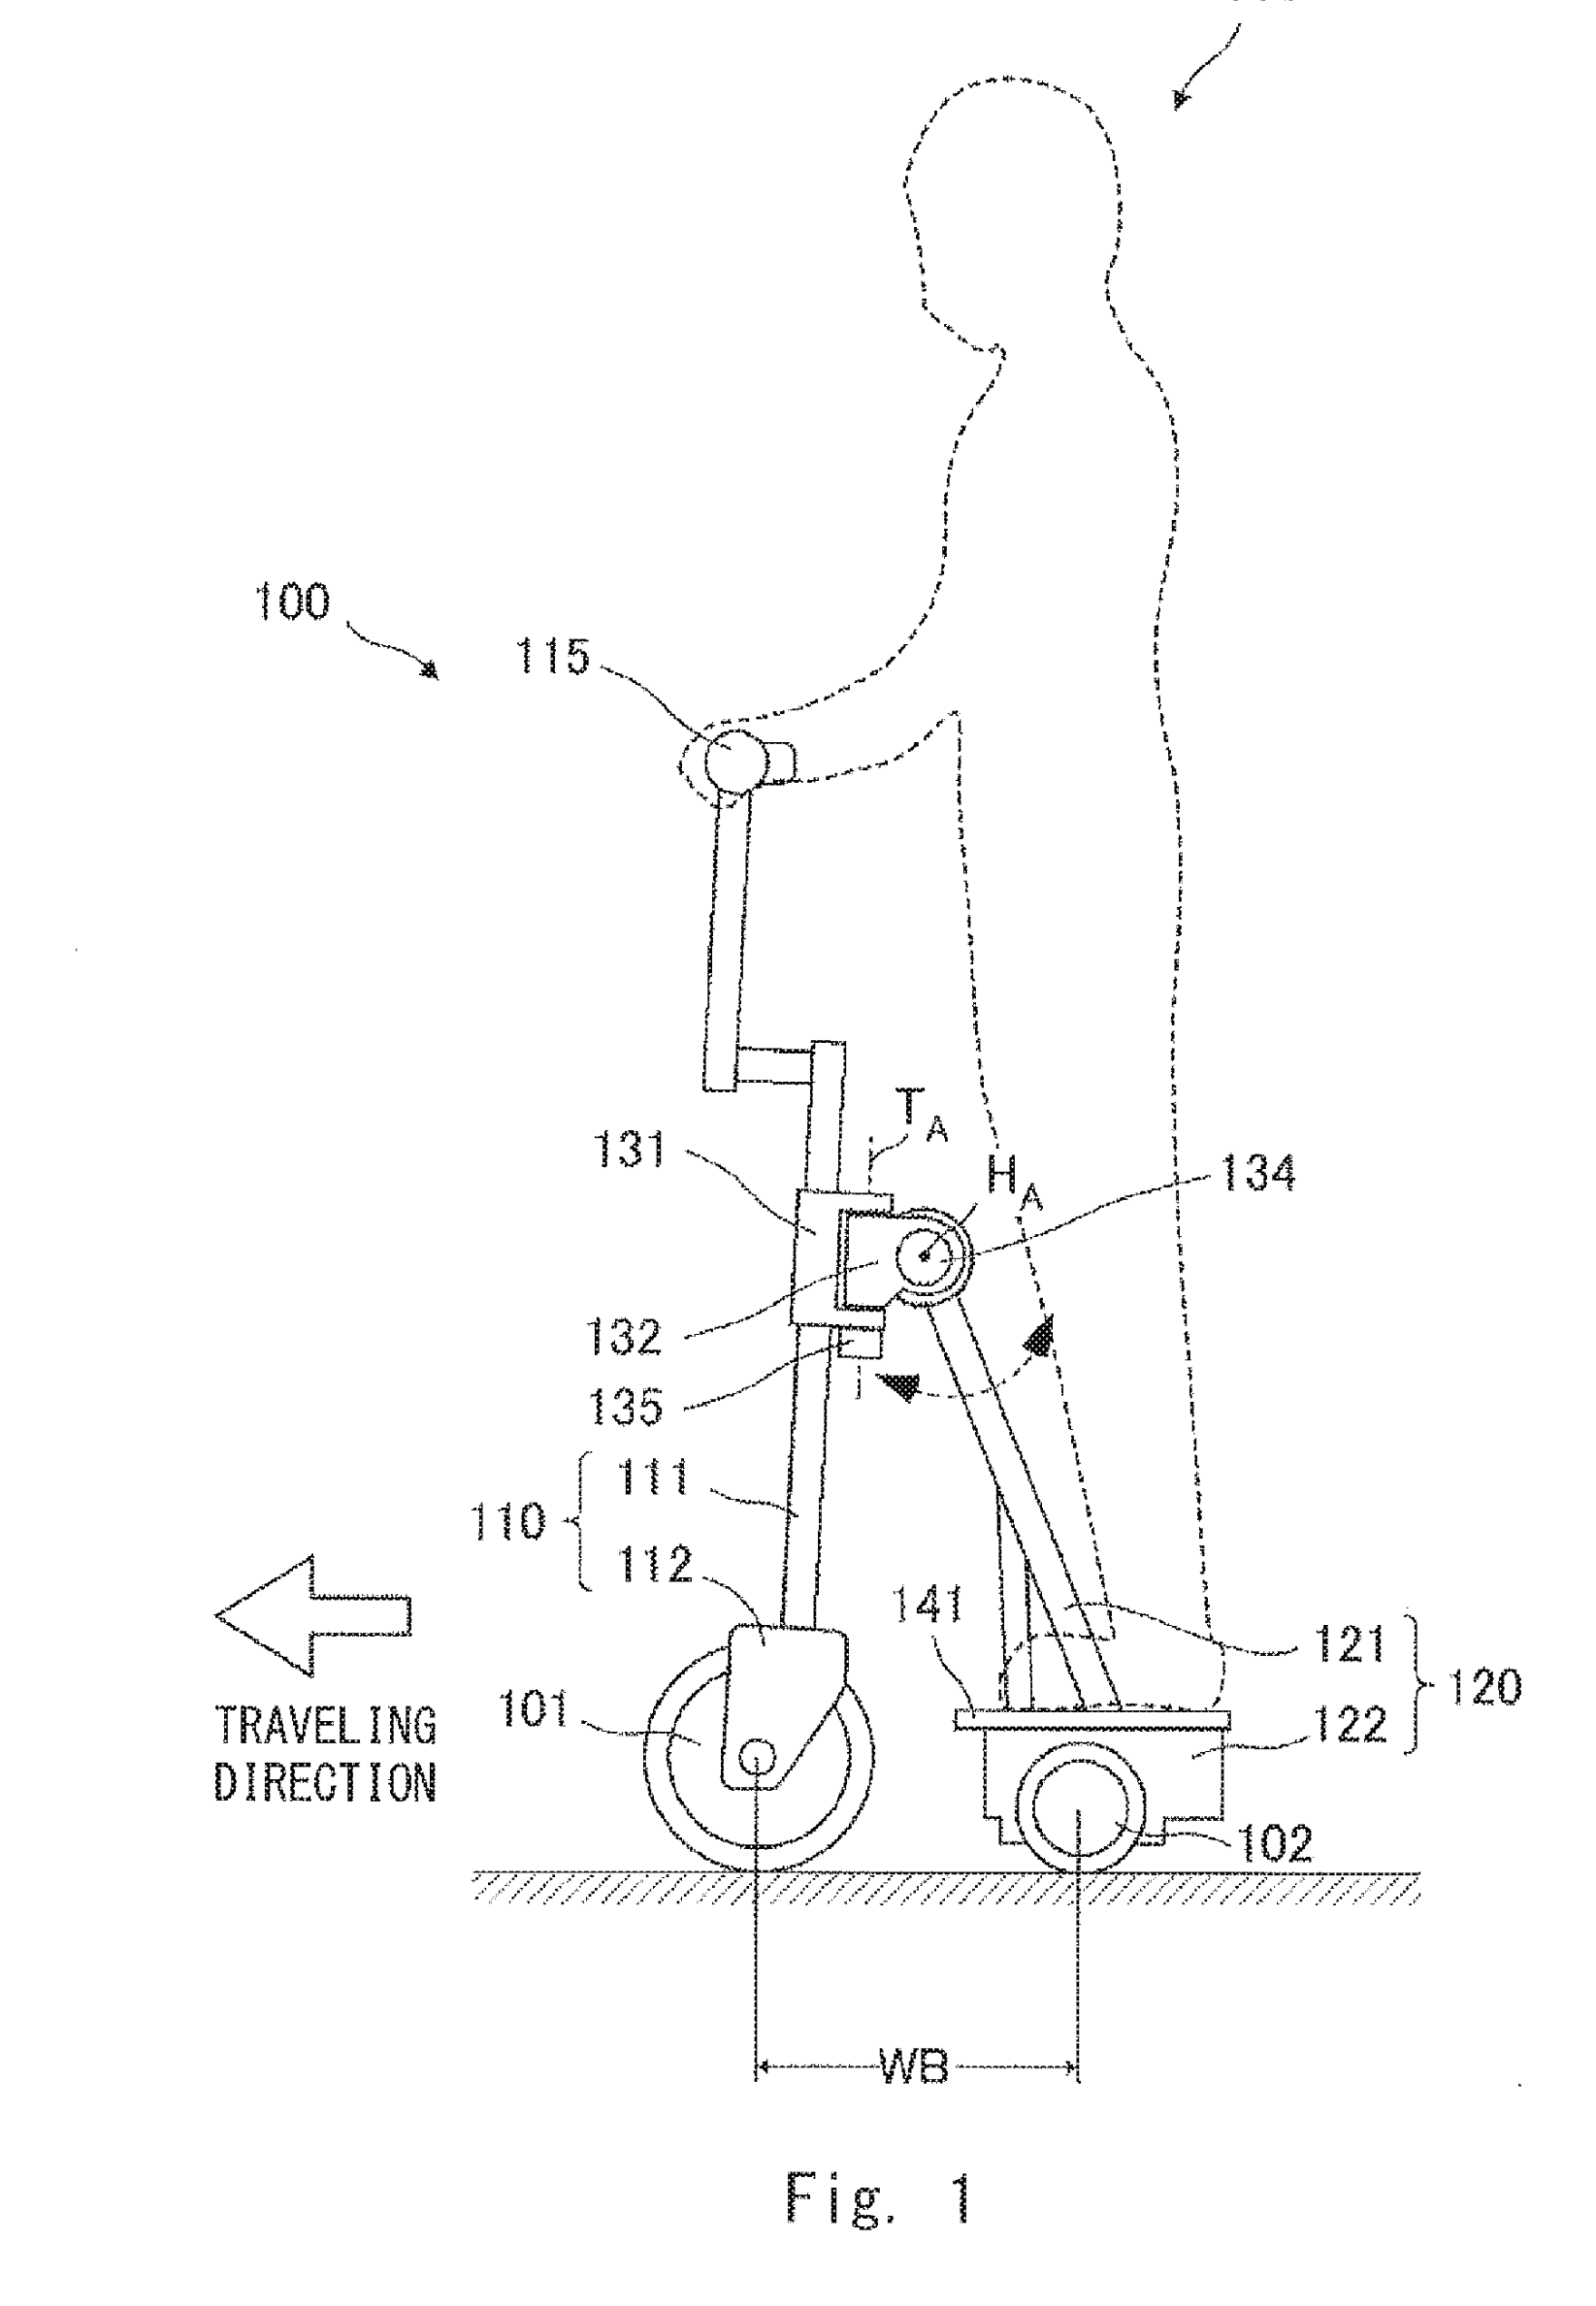
小型モビリティは狭い場所では短い車体が有利ですが、速度が上がると安定性が課題になります。この特許は前輪支持部と後輪支持部の相対位置を変え、ホイールベースそのものを可変にします。
ハンドル操作と車輪間隔を結び付け、コンパクトさを固定寸法ではなく状態として扱う発想です。
- ASSIGNEE
- Toyota Motor Corp
- PRIORITY
- 2016-09-07
- PUBLISHED
- 2018-03-08
- PUBLICATION
- US20180065701A1
- INVENTORS
- Takeshi Kama / Makoto Kakuchi / Makoto Mori
歩くための関節にもう一つの関節を重ねる
どんな発明?
この特許は利用者の関節に沿って装着するロボット関節を制御し、設定した角度範囲を超えたときに戻す方向のトルクを与えます。
移動機械が人を運ぶのではなく、人の身体側へ入り込み、歩行そのものへ力を足す構成です。
- ASSIGNEE
- Toyota Motor Corp
- PRIORITY
- 2014-12-01
- PUBLISHED
- 2016-06-02
- PUBLICATION
- US20160151907A1
- INVENTORS
- Hikaru Sugata
車いすが操作される代わりに同行者についていく
どんな発明?
電動車いすをジョイスティックで逐一動かす代わりに、システムが同行者の特徴と動きを認識し、その移動へ合わせて車いすを走らせます。
利用者本人の操作を減らし、『一緒に歩く人』をナビゲーションの基準にするのが特徴です。
- ASSIGNEE
- Toyota Motor North America Inc
- PRIORITY
- 2020-11-06
- PUBLISHED
- 2022-05-12
- PUBLICATION
- US20220142832A1
- INVENTORS
- Dario Jose Villarreal Suarez / Sarah Darrow / Douglas A. Moore / Christopher Lee
移動中の景色を別の時代や仮想空間へ差し替える
どんな発明?
乗員を運ぶ移動体に表示装置を持たせ、現在位置と進行方向に応じた映像を提示します。説明では、現在とは違う時代の風景や、実際には入れない建物内部の映像まで想定されています。
移動そのものを目的地までの空白時間ではなく、映像と組み合わせた体験として使う発想です。
- ASSIGNEE
- Toyota Motor Corp
- PRIORITY
- 2018-10-30
- PUBLISHED
- 2020-04-30
- PUBLICATION
- US20200134922A1
- INVENTORS
- Takashi Kama / Yusuke Hara / Hiroshi Hiraiwa / Takahiro Shiga
カーブで身体が振られる前に、シートの脇が膨らんで支える
どんな発明?
通常時は低いボルスターを保ち、横加速度などの条件に応じてシート内のアクチュエータを作動させ、必要な部分を膨らませます。
硬いシートで常に身体を固定するのではなく、状況に応じて座席そのものの形を変える設計です。
- ASSIGNEE
- Toyota Motor Engineering & Manufacturing North America Inc
- PRIORITY
- 2019-01-30
- PUBLISHED
- 2020-07-30
- PUBLICATION
- US20200238854A1
- INVENTORS
- Umesh N. Gandhi / Brian J. Pinkelman / Ryohei Tsuruta
ロボットをトランクに入れず、車のヒッチにそのまま載せる
どんな発明?
この特許は車両後部のヒッチをロボットの輸送・支持基盤として使う構成を扱います。ロボットは目的地まで車に運ばれ、到着後に作業へ移れます。
車とロボットを別々の機械として見るのではなく、長距離移動は車、現場作業はロボットという役割分担を物理的な接続で作ります。
- ASSIGNEE
- Toyota Research Institute Inc
- PRIORITY
- 2018-01-26
- PUBLISHED
- 2019-08-01
- PUBLICATION
- US20190232992A1
- INVENTORS
- Joseph Bondaryk / Eric Krotkov
荷物台車の下へ自走ユニットだけが潜り込む
どんな発明?
荷物を載せるトロリー側と、自律走行するユニット側を分けます。荷物量などに応じて走行ユニットの動作を決め、必要な台車へ移動能力を与えます。
すべての台車へモーターやセンサーを固定搭載するのではなく、『走る部分』だけを共有できる構成です。
- ASSIGNEE
- Toyota Motor Corp
- PRIORITY
- 2021-06-04
- PUBLISHED
- 2022-12-08
- PUBLICATION
- US20220390949A1
- INVENTORS
- Yoshihiro Shimada / Zixun Mei / Hiroyuki Kobayashi / Hideki Fukudome / Tomoko Asai
配送ロッカーが自分で走り、本人の荷物だけ透明にする
どんな発明?
複数の施錠区画を持つロッカー自体が受取人の場所へ移動し、認証に成功すると、その荷物が入った区画の調光ガラスだけを透明にします。
配送車からロッカーへ荷物を移すのではなく、ロッカーそのものに移動能力を持たせる発想です。
- ASSIGNEE
- Toyota Motor Corp
- PRIORITY
- 2023-02-28
- PUBLISHED
- 2024-08-29
- PUBLICATION
- US20240286468A1
- INVENTORS
- Masashi Nakamura / Masahiro Iwamoto / Takao Kataoka
AFTER THE FIGURES
クルマの会社というより、移動の単位を作る会社として見る
8件を並べると、Toyotaが想定する移動の単位は四輪車だけではありません。人が立って乗る装置、身体へ装着する機構、車いす、荷物台車、ロボット、ロッカーまで、移動させたい対象ごとに機械の形を変えています。
面白いのは、移動機械が小さくなるほど人との距離が近くなることです。脚を直接支えたり、座っている身体をシートが押し返したり、同行者の歩き方を車いすが追ったりする。機械の制御対象が道路から身体へ寄っていきます。
一方で荷物側を見ると、台車やロッカーそのものが自走する発想になります。『クルマで何を運ぶか』ではなく、『運ばれる物にどんな移動能力を持たせるか』へ視点が反転しているのが、この8件の共通点です。
SOURCES
一次資料
- US20180065701A1 — Traveling apparatus
- US20160151907A1 — Method for controlling wearable robot
- US20220142832A1 — Wheelchair systems and methods to follow a companion
- US20200134922A1 — Movable body
- US20200238854A1 — Vehicle seat with morphing bolsters
- US20190232992A1 — Hitch-mounted robot systems
- US20220390949A1 — Mobile body system
- US20240286468A1 — Autonomous mobile body