家電は、ふつう人が使う道具だ。けれどPanasonicの特許を追っていくと、機械の役割が少しずつ変わっていく。人が操作する道具から、人のそばで作業そのものを引き受ける機械へ。
髪を洗う。鍋を混ぜる。寝た人を支える。立ち上がりや歩行を助ける。荷物を運ぶ。10枚の図面を並べると、対象は家の中から介護施設、病院、そして街へ広がっていく。
頭を置くと、左右のアームが髪を洗う
どんな発明?
頭をボウルに置くと、左右の洗浄ユニットが頭部を挟むように動く。各ユニットには複数の接触部とノズルがあり、水や洗浄剤を出しながら頭皮と髪を洗う。
左右を別々に制御する狙いは、首へ無理なねじり力をかけにくくすること。人の手で行っていたかなり近距離のケアを、機械へ渡そうとしている。
- ASSIGNEE
- Panasonic Intellectual Property Management Co Ltd
- PRIORITY
- 2010-08-18
- PUBLISHED
- 2013-06-13
- PUBLICATION
- US20130145540A1
- INVENTORS
- Osamu Mizuno / Soichiro Fujioka / Tohru Nakamura / Akinobu Okuda / Tsuyoshi Tojo
ロボットアームが鍋の中身を見ながら混ぜる
どんな発明?
このロボットは鍋の中の具材がどこに高く積もっているかを測り、その分布に応じて混ぜる方向や位置を変える。
腕を動かすこと自体よりも、『焦げや加熱ムラを減らすために、鍋の状態を見て混ぜ方を変える』ところが中心だ。台所仕事を単純な反復動作ではなく、判断を含む作業として機械化している。
- ASSIGNEE
- Panasonic Corp
- PRIORITY
- 2007-10-10
- PUBLISHED
- 2009-04-16
- PUBLICATION
- US20090099691A1
- INVENTORS
- Tsuyoshi Tojo / Takanobu Tanimoto / Osamu Mizuno / Tohru Nakamura / Soichiro Fujioka
寝た人の下へ機械を差し込み、そのまま支える
どんな発明?
寝た状態の人を別の場所へ移すとき、介助者が身体を抱えて持ち上げるのではなく、細長い支持部を身体の下へ差し込んで支える。
特許は、介助者の腰などへの負担を減らしつつ、利用者へ不安を与えにくい持ち上げ方を狙っている。機械は人を運ぶ台車ではなく、抱き上げる動作そのものへ入ってくる。
- ASSIGNEE
- Panasonic Corp
- PRIORITY
- 2006-09-20
- PUBLISHED
- 2008-03-20
- PUBLICATION
- US20080066228A1
- INVENTORS
- Yohei Kume / Soichiro Fujioka / Hirofumi Kawaguchi / Yoshihiko Matsukawa
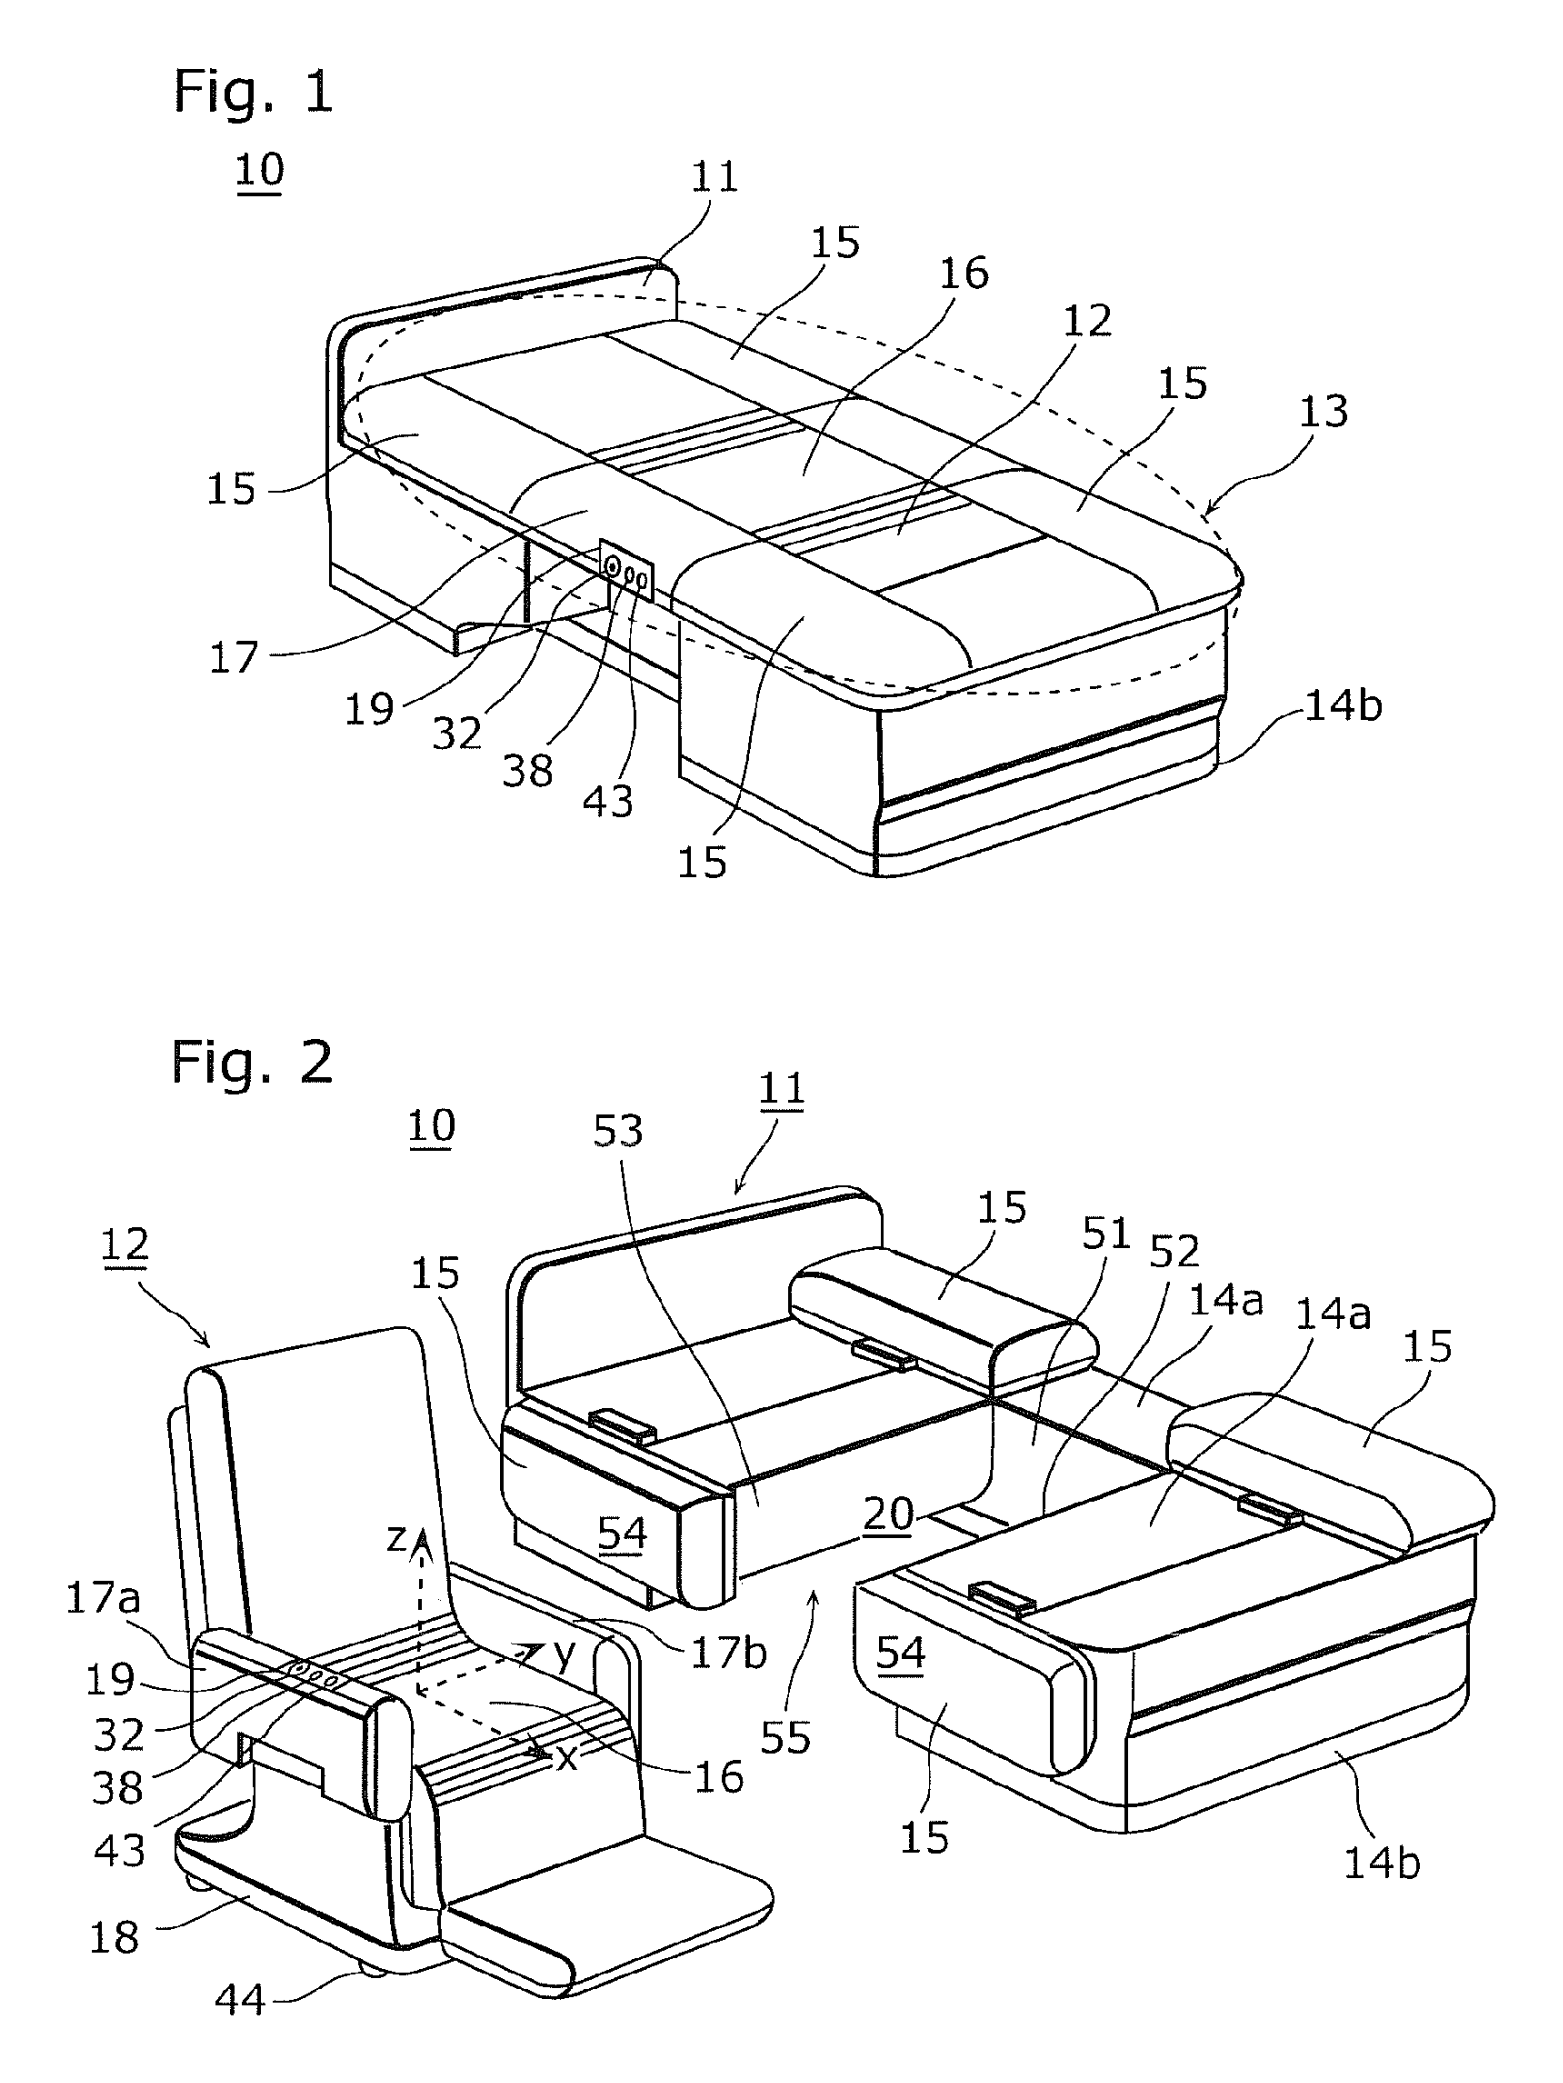
ベッドの一部が外れ、そのまま車いすになる
どんな発明?
ベッドは固定部分と移動できる部分に分かれている。中央のtraveling vehicleは平らな姿勢ではベッドの一部になり、分離すると車いすとして移動できる。
つまり『ベッドから車いすへ人を移す』のではなく、『人が寝ている場所そのものを車いすにする』。移乗という作業をなくす方向へ問題設定を反転している。
- ASSIGNEE
- Panasonic Corp
- PRIORITY
- 2009-07-30
- PUBLISHED
- 2011-08-11
- PUBLICATION
- US20110196562A1
- INVENTORS
- Yohei Kume / Hideo Kawakami / Shohei Tsukada / Tohru Nakamura
ベルトを引きながら、立ち上がる軌道をロボットが支える
どんな発明?
座っている人をただ上へ引き上げるのではなく、ケアベルトとロボットを使って立ち上がりの動きを支えるシステムだ。
介助のポイントが『力を足す』から『身体が自然に立つ軌道をつくる』へ移っている。人の動きに機械が合わせる発想が強くなる。
- ASSIGNEE
- Panasonic Intellectual Property Management Co Ltd
- PRIORITY
- 2014-09-19
- PUBLISHED
- 2017-05-11
- PUBLICATION
- US20170128293A1
- INVENTORS
- Yuko Tsusaka / Yudai Fudaba
歩く人の前で、ロボットが安全な空間をつくる
どんな発明?
ロボットはハンドルにかかる力を検出し、利用者の歩行を支える。さらに床へ光を投影し、周囲の人が近づきすぎないよう境界や警告を示す構成も含まれる。
支援される本人だけでなく、同じ空間を歩く第三者まで考えるのが特徴だ。人とロボットが一緒に移動することを前提に、安全の範囲を床へ可視化する。
- ASSIGNEE
- Panasonic Intellectual Property Management Co Ltd
- PRIORITY
- 2016-06-29
- PUBLISHED
- 2018-01-04
- PUBLICATION
- US20180000683A1
- INVENTORS
- Kazunori Yamada / Mayu Yokoya
機械を着て、腕の力仕事そのものを軽くする
どんな発明?
ここではロボットを押したり握ったりするのではなく、機械を身体へ着る。腕に沿うユニットが動作を追い、重量物を扱うときの力を補う。
重いスーツ自体は上から吊って支えるため、装着者が機械の重量まで背負い続けない構成になっている。『人を助ける機械』がいよいよ身体の外骨格へ近づく。
- ASSIGNEE
- Panasonic Corp
- PRIORITY
- 2014-08-08
- PUBLISHED
- 2017-08-10
- PUBLICATION
- US20170225322A1
- INVENTORS
- Takuo Wariishi / Hiromichi Fujimoto / Makoto Konishi
球体のロボットが避けるだけでなく話しかけに来る
どんな発明?
このロボットは球形の本体を転がして移動し、カメラ、マイク、スピーカー、顔のような表示を使って人と関わる。
面白いのは、障害物を見つけたときに常に最短で避けるとは限らないこと。相手が人なら、会話を誘ったり近づいたりする行動を選び、接触の機会を増やすことまで制御対象にしている。
- ASSIGNEE
- Panasonic Intellectual Property Management Co Ltd
- PRIORITY
- 2019-03-19
- PUBLISHED
- 2020-09-24
- PUBLICATION
- US20200298414A1
- INVENTORS
- Kento Ogawa
人が動く先を予測し、ロボットが先回りしてよける
どんな発明?
自律ロボットが人と同じ空間を走るとき、現在いる位置だけを避けても足りない。この特許は、人の位置が時間とともにどう変化しているかから、少し先に人が動きそうな範囲を仮想障害物として設定する。
用途として介護、清掃、搬送、案内、巡回などが想定されている。ロボットが人間社会へ入るために、『人は動く』こと自体を地図へ取り込む発想だ。
- ASSIGNEE
- Panasonic Corp
- PRIORITY
- 2007-04-12
- PUBLISHED
- 2009-02-12
- PUBLICATION
- US20090043440A1
- INVENTORS
- Yoshihiko Matsukawa / Soichiro Fujioka / Yuji Adachi / Toshio Inaji
最後は街へ。自律ロボットがサービスを届けに来る
どんな発明?
この特許は、複数の自律移動ロボットをまとめて扱い、利用者が選んだサービスと場所に応じてロボットを向かわせる仕組みを扱う。ロボットは走行部の上に、サービスを提供するためのbox sectionを載せる。
想定されるサービスには、飲み物、弁当、本、薬、アイスクリームなどの物品提供だけでなく、案内、サイネージ、警備なども含まれる。人のそばで一つの作業を助けていた機械が、最後には地域の中を動きながらサービスそのものを届ける。
- ASSIGNEE
- Panasonic Intellectual Property Management Co Ltd
- PRIORITY
- 2021-04-19
- PUBLISHED
- 2024-01-25
- PUBLICATION
- US20240028049A1
- INVENTORS
- Masayoshi Tojima / Shunsuke Kuhara
AFTER THE FIGURES
家電から人のそばで働く機械へ
この10件をつなぐのは、人が毎日している作業を細かく分解し、その一部分を機械へ渡していく発想だ。
最初は頭のすぐ横で髪を洗い、次は台所で混ぜ、身体を持ち上げ、立つ・歩くを支える。やがて機械は人と同じ空間を自律移動し、最後には街へ出て荷物を運ぶ。Panasonicの特許図面には、家電メーカーの技術が生活の『作業』そのものへ入り込んでいく過程が残っている。
SOURCES
一次資料
- US20130145540A1 — Automatic hair washing apparatus
- US20090099691A1 — Cooking assistance robot and cooking assistance method
- US20080066228A1 — Supporting apparatus and nursing robot system
- US20110196562A1 — Traveling vehicle and bed
- US20170128293A1 — Standing-up motion assist system, control method for controller of standing-up motion assist system, storage medium, care belt, and robot
- US20180000683A1 — Robot and method of supporting walking using robot
- US20170225322A1 — Movement assistance device
- US20200298414A1 — Robot and control method of robot
- US20090043440A1 — Autonomous mobile device, and control device and program product for the autonomous mobile device
- US20240028049A1 — Information output method and information output device