カメラは長いあいだ、人が構え、人が向きを決め、人がシャッターを切る道具でした。Canonの公開特許を横断すると、その三つの役割が少しずつ機械側へ移っていく様子が見えます。
首に付けて視線の近くから撮る。被写体を自動で追う。決められた方向を巡回する。ロボットの手へ組み込み、スマートグラスでは視界と表示を調停する。さらにMRでは、人が見ている現実そのものをカメラ経由で作り替えます。
PowerShot PICKとMREALは近い方向の実製品ですが、ここで扱う特許との一対一対応は確認していません。
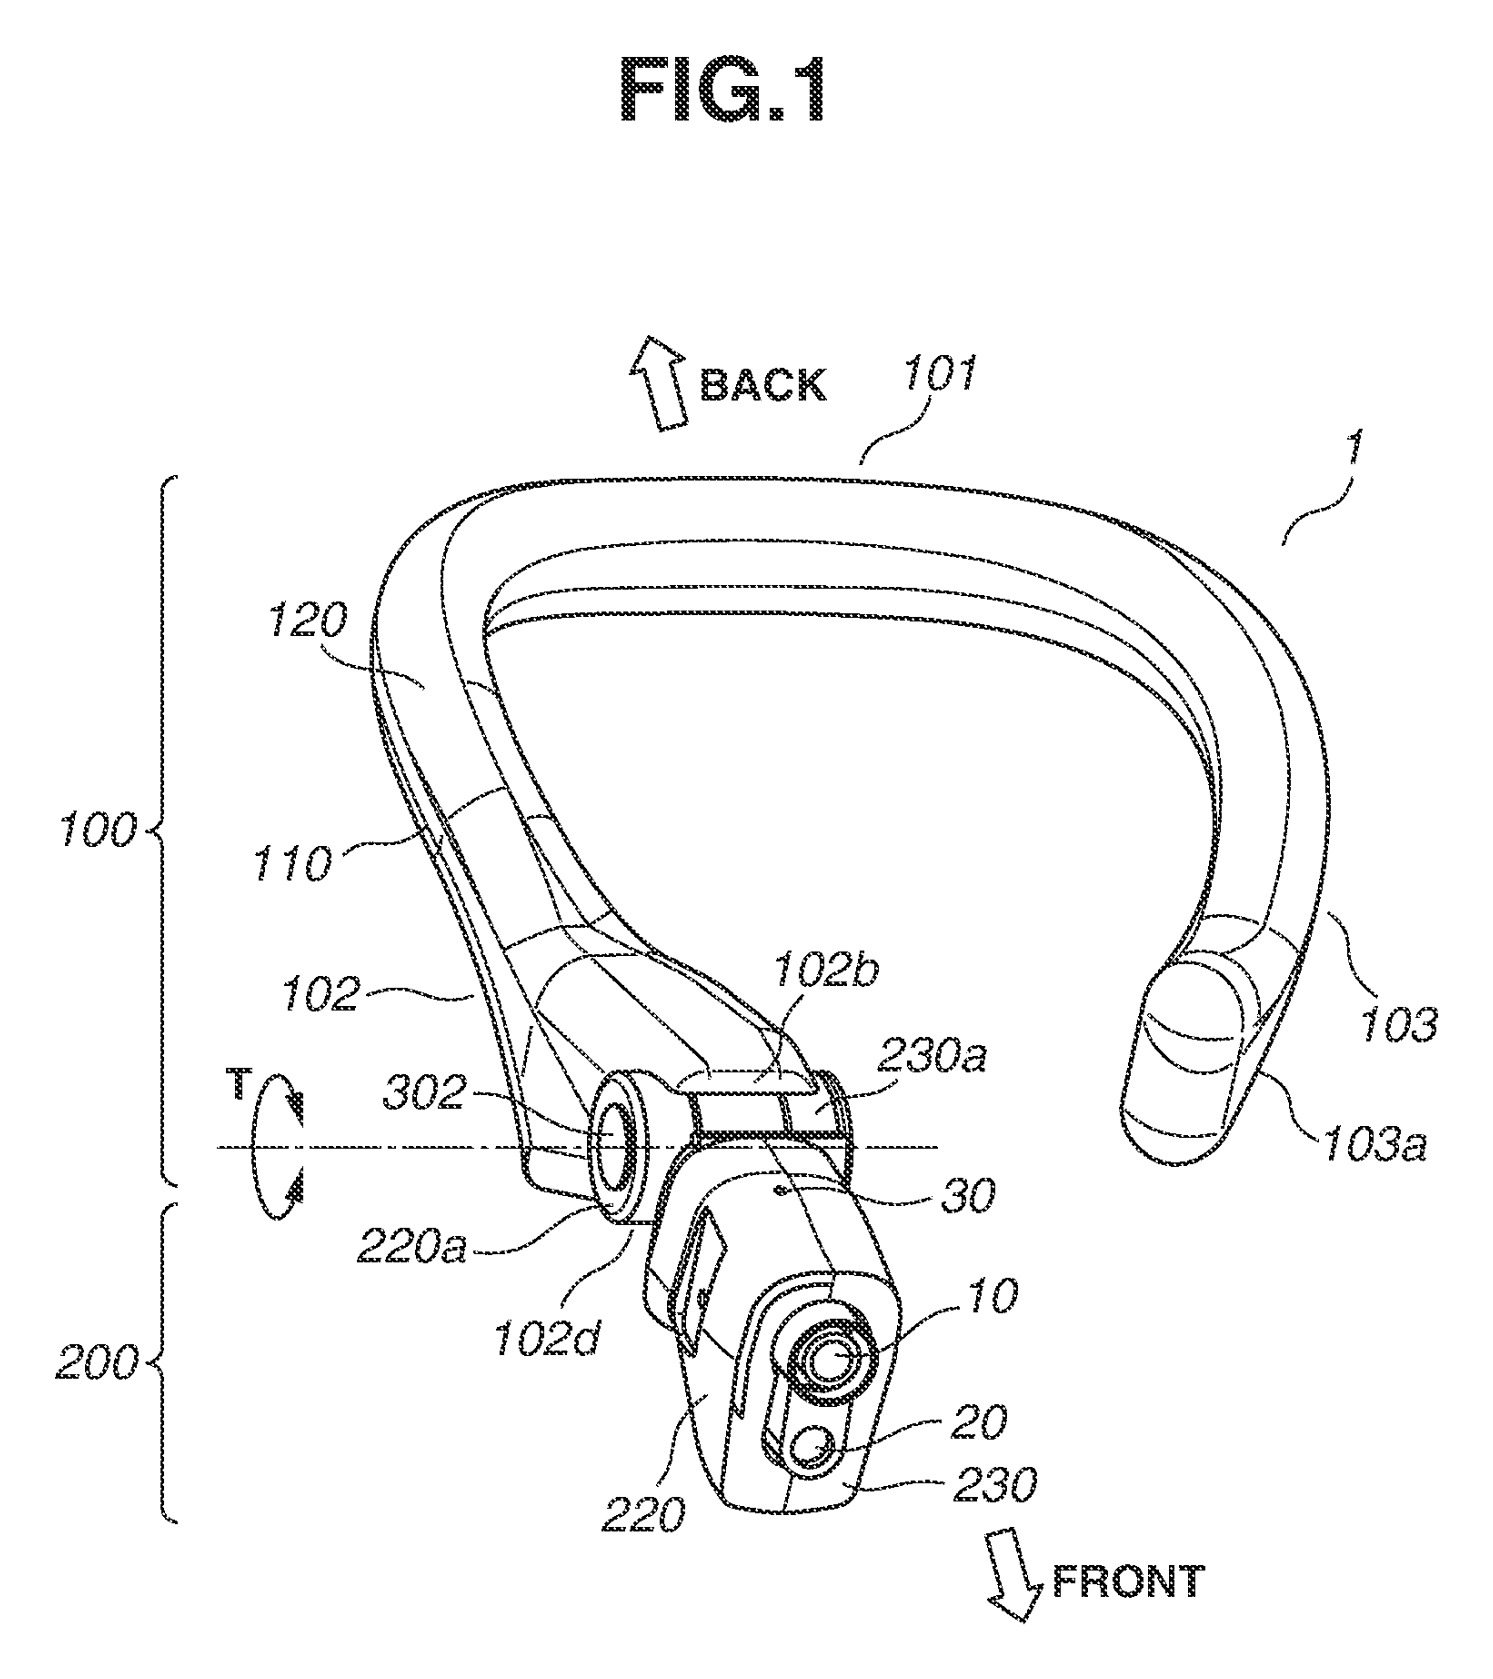
首に掛けたまま、向きを変えて撮る
どんな発明?
首に掛ける装着部の一部へ、カメラと照明をまとめて配置します。撮像方向を変えられるため、手でカメラ本体を構え続ける必要がありません。
特許では、現場作業者が映像と音を遠隔地へ送る利用例も説明されています。撮影者というより、作業者の視界を共有するためのカメラです。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2022-03-31
- PUBLISHED
- 2023-10-05
- PUBLICATION
- US20230319379A1
- INVENTORS
- Kazuki Fujii / Kengo Mori
人が動くと、カメラの方が向きを変えて追いかける
どんな発明?
画面内で対象の位置を検出し、カメラ台をパン・チルトさせながらズームも制御して追尾します。状況によって追尾しない領域を設定する考え方も含まれます。
CanonのPowerShot PICKも顔や被写体を自動で探し、PTZ機構で追いながら撮影する製品です。ただし、この特許がPICKへ直接実装されたとは確認していません。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2012-04-19
- PUBLISHED
- 2013-10-24
- PUBLICATION
- US20130278778A1
- INVENTORS
- Kenji Kagei
ネットワークカメラが、決めた場所を自分で巡回して見張る
どんな発明?
ネットワークカメラのヘッドを水平方向と垂直方向へ動かし、登録済みの位置を順に監視する使い方が想定されています。パン方向は機械的な端を持たず、360度回転できる構成も説明されています。
ここでは人が被写体を追うのではなく、カメラ自身が監視する場所を巡回します。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2014-11-11
- PUBLISHED
- 2016-05-12
- PUBLICATION
- US20160134801A1
- INVENTORS
- Satoshi Ashitani
ロボットハンドの先に指と一緒にステレオカメラを付ける
どんな発明?
ロボットアームの先端へ、ハンドやピンセット工具とステレオカメラを一体化した交換式エンドエフェクタを取り付けます。カメラで部品の3次元位置を測り、その情報を使って作業します。
カメラが『撮影する機械』から『指先の位置感覚』へ変わる例です。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2012-08-08
- PUBLISHED
- 2014-02-13
- PUBLICATION
- US20140046486A1
- INVENTORS
- Toshihiko Mimura / Takashi Arai
ロボットの手の揺れが許容範囲に入ると、カメラ自身が撮る瞬間を決める
どんな発明?
ロボットハンドの根元にカメラと速度センサーを取り付け、撮った画像からワークの位置を探して指で掴みます。ここで重要なのは、腕が完全停止するまで待つのではなく、位置と速度が設定した閾値以下になった時点で撮影を許可することです。
ブレを抑えながら待ち時間も短くし、組み立て作業を効率化します。カメラはロボットの目であるだけでなく、『いつ見れば十分か』まで機械側で決める部品になります。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2009-06-03
- PUBLISHED
- 2010-12-09
- PUBLICATION
- US20100312393A1
- INVENTORS
- Yuichi Someya
スマートグラスが腕時計を見ると、AR表示をいったん引っ込める
どんな発明?
スマートグラスには利用者の視線方向を撮るカメラがあり、スマートウォッチなど別の携帯端末と無線で連携します。別端末を見たい状況になると、視界へ重ねていたAR/MR表示を隠したり小さくしたりします。
カメラは利用者が今どこを見ているかを知り、デジタル表示が現実の邪魔をしないよう調整するために使われます。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2021-03-09
- PUBLISHED
- 2022-09-15
- PUBLICATION
- US20220291887A1
- INVENTORS
- Tsuyoshi Kaneko
現実を見るためのカメラがヘッドセットの正面に4つ並ぶ
どんな発明?
ヘッドセット正面に、実空間を撮る左右カメラと、装置の位置・姿勢を求めるための左右カメラを別々に配置します。撮った現実映像へ3DCGを重ね、左右の目へ表示します。
CanonはMREALシリーズを実際に展開しています。ただし、この公開特許が特定のMREALモデルへ直接実装されたとは確認していません。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2021-09-29
- PUBLISHED
- 2023-03-30
- PUBLICATION
- US20230099286A1
- INVENTORS
- Marina Kitakami
同じ仮想物体でも、見る人ごとに見せ方を変える
どんな発明?
複数の利用者が同じMR空間にいるとき、一人の操作をもとに別の利用者へ仮想物体をどう見せるかを決めます。視点もそれに応じて変化させます。
CanonのMREAL製品も複数人で3DCGを共有・操作する用途を提供していますが、この特許との直接対応は確認していません。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2021-08-19
- PUBLISHED
- 2023-02-23
- PUBLICATION
- US20230054805A1
- INVENTORS
- Wenjing Li
ライブ配信中から、映像が改ざんされていない証拠を刻み続ける
どんな発明?
ライブ配信データから一定間隔でハッシュ値を生成し、その時刻情報とともに管理システムへ送ります。管理側はブロックチェーンへ登録し、後から映像が撮影時以降に改ざんされたかを確認できるようにします。
最後にはカメラの役割が『何が見えたかを記録する』だけでなく、『その記録を信頼できるかを証明する』ところまで広がります。
- ASSIGNEE
- Canon Inc
- PRIORITY
- 2022-12-19
- PUBLISHED
- 2024-06-20
- PUBLICATION
- US20240205033A1
- INVENTORS
- Daiyu Ueno
AFTER THE FIGURES
カメラは「撮る道具」から、機械が世界を見るための部品へ変わっていく
最初は人の身体から離れるだけです。首に掛かり、被写体を自分で追い、向きを自分で変える。ここではまだ、カメラは人のために写真や映像を撮っています。
ロボットへ入ると役割が変わります。カメラは作品を撮るためではなく、物の位置を測り、腕の揺れが収まった瞬間を見計らって作業用画像を得るための感覚器になります。スマートグラスでは、現実の端末を見る邪魔にならないよう表示そのものを引っ込める判断にも使われます。
MRと真正性の特許ではさらに境界が広がります。カメラは現実とCGを混ぜるために映像を取り込み、最後には『その映像が撮影時から改ざんされていないか』まで記録する装置になります。人がカメラを持つという前提が消えるほど、カメラの仕事そのものが増えていきます。
SOURCES
一次資料
- US20230319379A1 — Wearable camera
- US20130278778A1 — Automatic tracking apparatus
- US20160134801A1 — Image pickup apparatus and control method thereof
- US20140046486A1 — Robot device
- US20100312393A1 — Robot with camera
- US20220291887A1 — Wearable terminal device, control method, and system
- US20230099286A1 — Image display device
- US20230054805A1 — Information processing apparatus, information processing method, and storage medium
- US20240205033A1 — Image pickup apparatus capable of guaranteeing authenticity of content distributed in real time while photographing