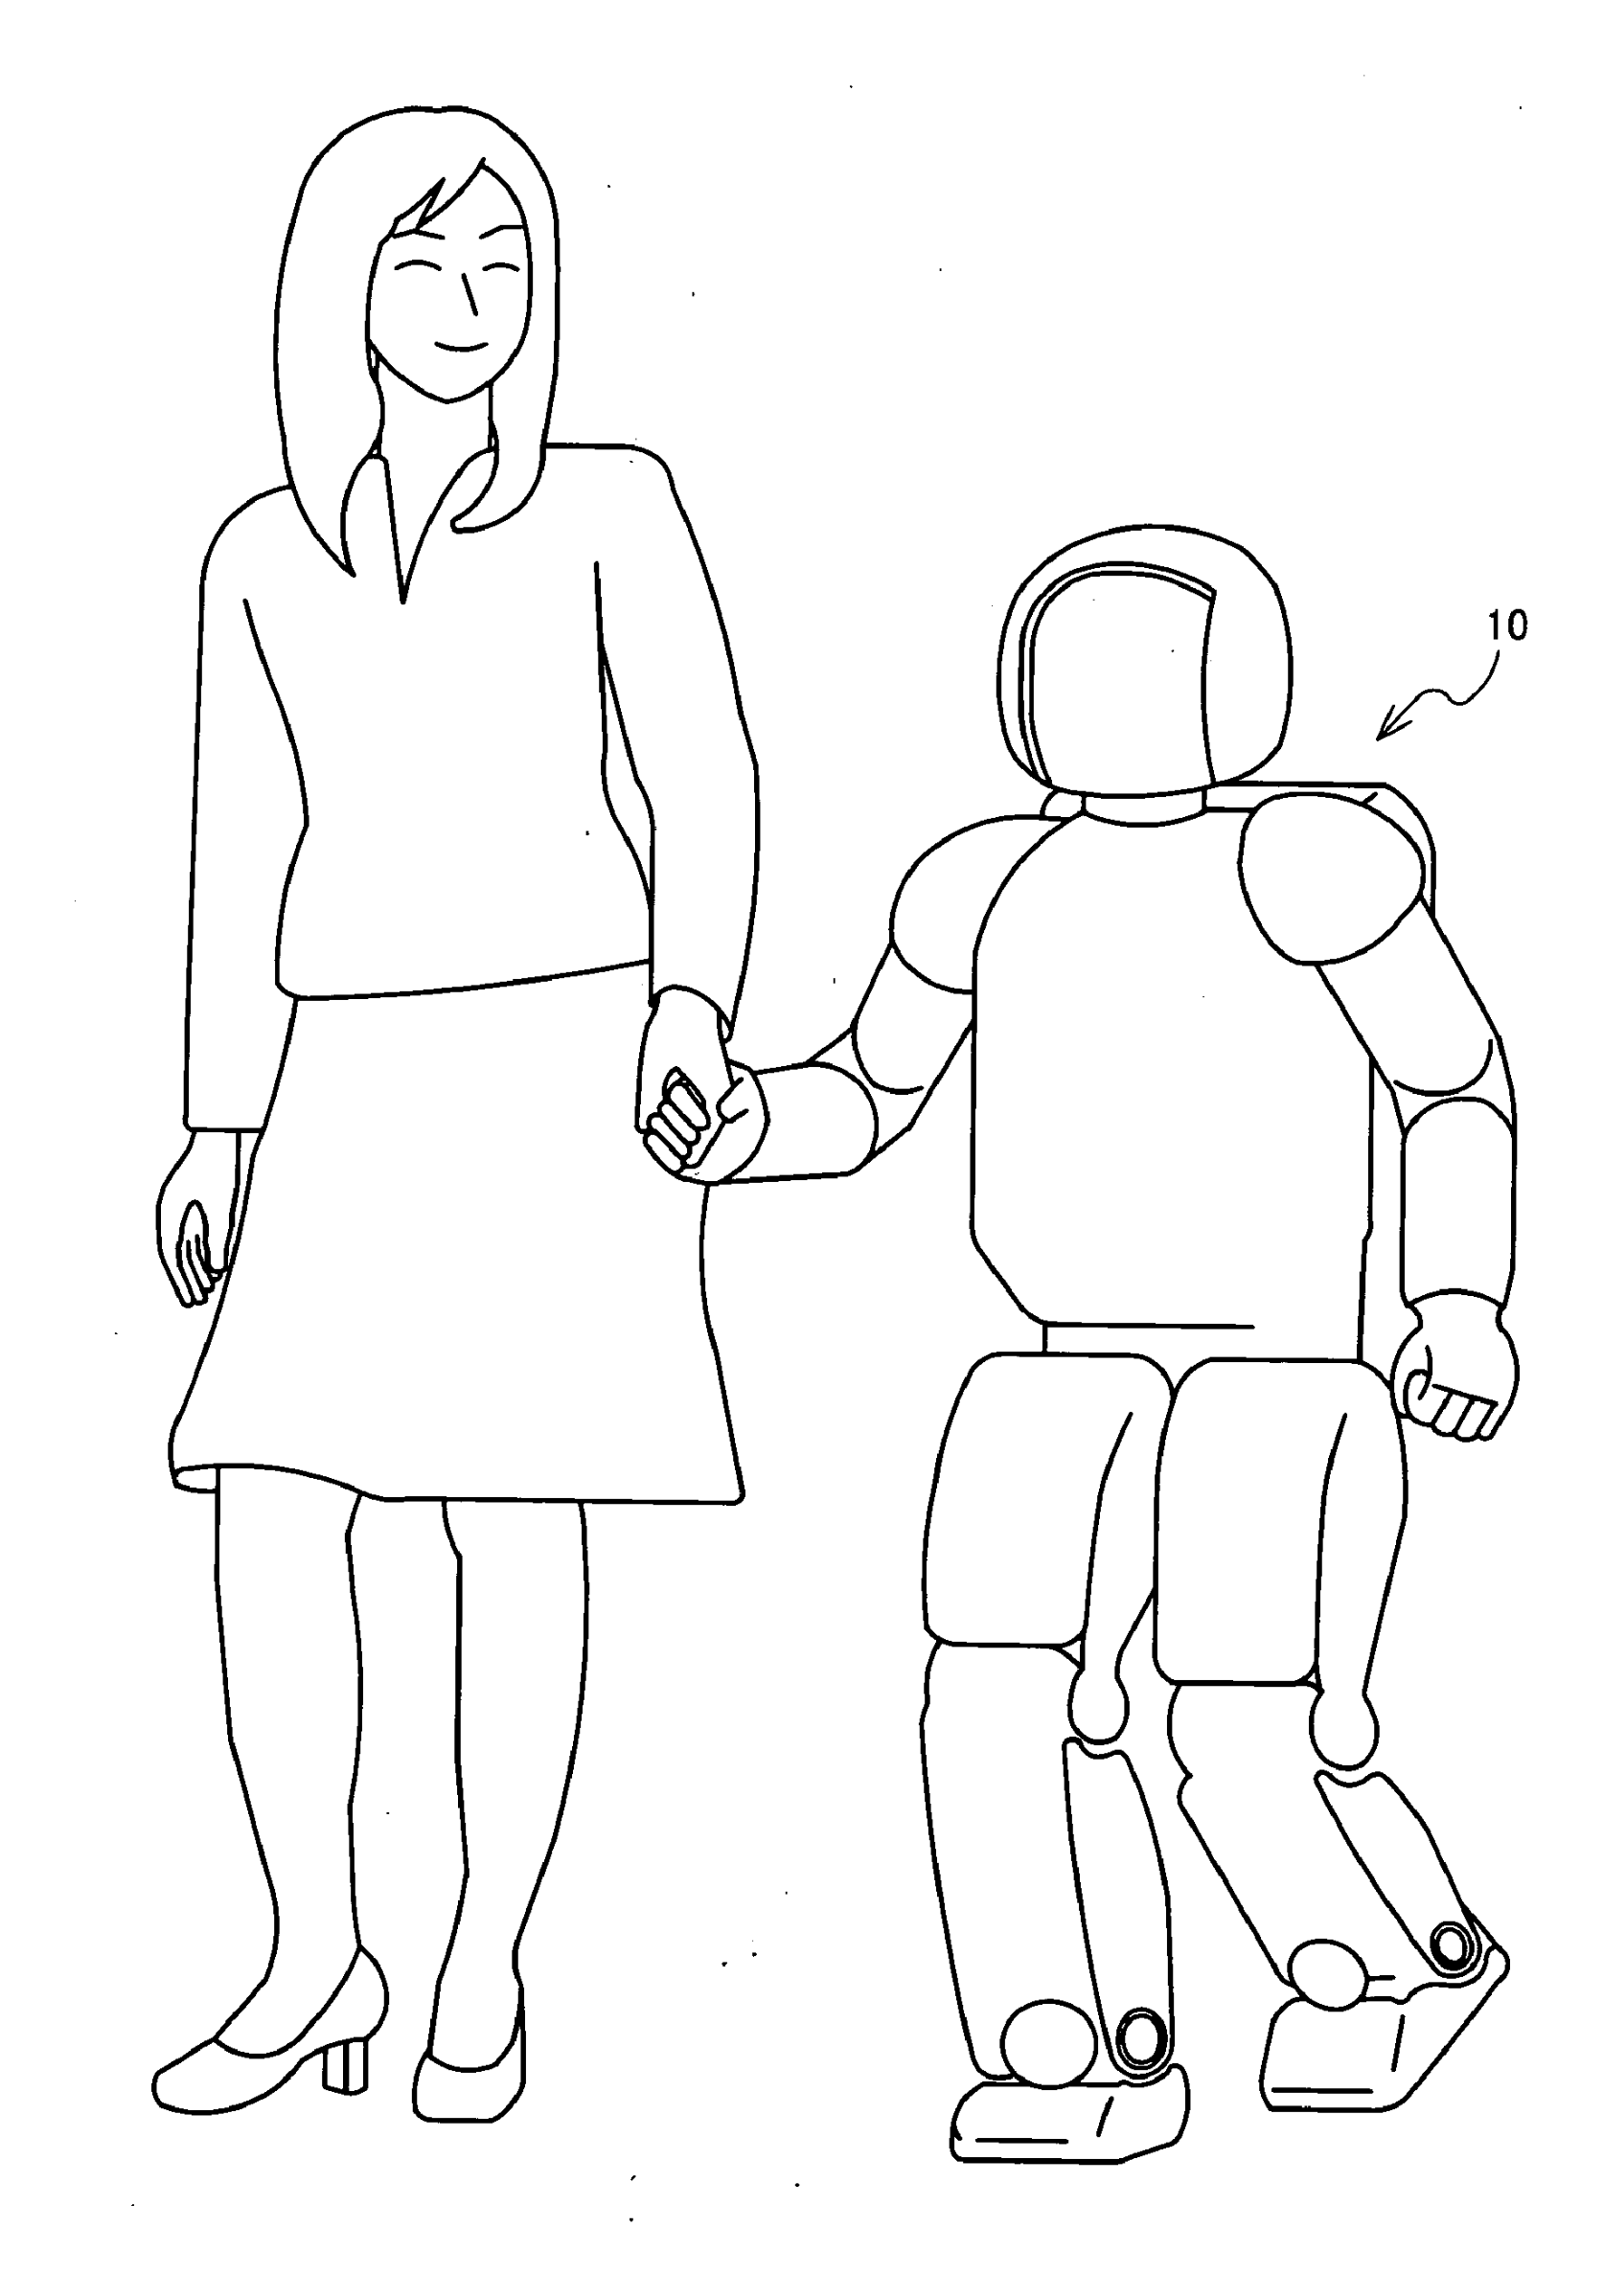
Hondaの特許図面では、「移動」がクルマやバイクの外へ広がっています。二足ロボットは人と手をつないで歩き、5本指の手で物をつかみ、手話まで行います。その一方で、人の体重を機械が支え、座ったまま全方向へ移動できる小さな乗り物も現れます。
さらに移動は、車いすと自動車の連携、遠隔地で働くロボット、人の動きを予測してついてくるモビリティへ広がり、最後には垂直離着陸する航空機まで到達します。共通するのは、速く遠くへ運ぶことだけではなく、「人が自分の意思で動ける範囲」を拡張しようとしていることです。
ここで扱う10件はHondaの公開US特許に記載された発明です。ASIMO、体重支持型歩行アシスト、UNI-CUB、Honda eVTOLには近い公式技術がありますが、各特許と製品・研究機の一対一対応までは確認していません。
ロボットが人の手を握ったまま歩調を合わせる
どんな発明?
「Legged mobile robot control system」は、人と手をつないだ状態で二足ロボットを歩かせる制御技術です。手に加わる外力などを手がかりに、人が進みたい方向や動きを推定してロボット側の歩行へ反映します。
ロボットが決められた軌道を一方的に歩くのではなく、人との物理的な接触そのものを入力として使うのが特徴です。並んで歩くという日常的な動作が、全身制御の問題になります。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2005-12-12
- PUBLISHED
- 2007-06-28
- PUBLICATION
- US20070150107A1
- INVENTORS
- Naohide Ogawa / Satoshi Shigemi
ロボットの手を親指から小指まで5本作る
どんな発明?
「Robot hand」は、掌に親指・人差し指・中指・薬指・小指に対応する5本の指を配置したロボットハンドです。FIG. 1では人間の手に近い全体配置が示され、その先端構造や力センサーを使って接触状態を扱います。
単純な二本爪のグリッパーより構造は複雑になりますが、人間向けに作られた道具や形状をそのまま扱いやすくなります。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2003-09-12
- PUBLISHED
- 2007-01-25
- PUBLICATION
- US20070018470A1
- INVENTORS
- Masato Hayakawa / Takafumi Fukushima / Kazuhiro Kishimoto / Kazuyuki Takahashi
ロボットに単語と単語の間まで含めて手話をさせる
どんな発明?
「Sign language action generating device and communication robot」は、単語ごとの手話動作を順番につなぎ、次の語へ移る途中の軌道まで生成する仕組みです。FIG. 2には、その動作を実行する二足歩行型ロボットの外観が描かれています。
手話は静止した手の形だけでは成立しません。単語から単語へ移る間も自然で、腕や身体にぶつからない動きを作る必要があります。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2011-11-04
- PUBLISHED
- 2013-05-09
- PUBLICATION
- US20130115578A1
- INVENTORS
- Asuka Shiina / Yuji Nagashima
人の体重を、脚の横にある機械が少しだけ肩代わりする
どんな発明?
「Walking assist device」は、サドル状の座部から左右の脚リンクを伸ばし、その先を靴へつなぐ構成です。モーターでリンクを伸ばす方向へ力を出し、座部を押し上げることで使用者の体重の一部を支えます。
完全に歩行を代替する外骨格ではなく、自力で歩ける人の脚や関節にかかる負担を軽くする考え方です。人の動きは残し、必要な力だけを機械が分担します。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2007-08-03
- PUBLISHED
- 2010-08-12
- PUBLICATION
- US20100204621A1
- INVENTORS
- Jun Ashihara / Yasushi Ikeuchi / Hiroshi Kudoh / Yutaka Hiki / Tatsuya Noda / Takeshi Koshiishi
前かがみの上半身を腰のモーターから押し戻す
どんな発明?
「Motion assist apparatus」は、腰ベルト付近の左右アクチュエーターから脚側と上半身側へフレームを伸ばし、身体の姿勢変化に応じて補助力を与える装置です。前かがみから基本姿勢へ戻る動作や、傾いた姿勢を保つ動作を支援します。
歩行補助とは違い、ここで焦点になるのは上半身です。腰を曲げた作業などで、身体を起こし続ける筋力の一部を機械へ渡します。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2014-05-23
- PUBLISHED
- 2015-11-26
- PUBLICATION
- US20150335461A1
- INVENTORS
- Yasuhito Kuromiya / Hiroyuki Goto / Makoto Nakatsuka / Hideo Shimizu / Tatsuya Ishikawa
ハンドルなしで、身体を傾けた方向へ座ったまま進む
どんな発明?
「Omnidirectional vehicle」は、座部を持つ小型車体と全方向に移動できる車輪機構を組み合わせた乗り物です。FIG. 1は正面から見たコンパクトな車体で、人の重心移動を利用して姿勢と移動を制御する考え方につながります。
普通の乗り物は前進方向と旋回方向が分かれています。この方式では歩く人のように横や斜めにも連続して移動できます。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2009-11-13
- PUBLISHED
- 2011-05-19
- PUBLICATION
- US20110118968A1
- INVENTORS
- Toru Takenaka / Kazushi Akimoto
車いすが人を乗せたまま自動車の中へ自分で入る
どんな発明?
「Automated mobility device and vehicle interface」は、電動車いすなどのモビリティデバイスと自動車を連携させる仕組みです。FIG. 7では車いすが車内に収まった状態が描かれ、視覚情報などを使って車両内へ自動的に位置合わせする構想が説明されています。
車いす利用者にとって「クルマに乗る」は、乗員だけが座席へ移れば終わる動作ではありません。モビリティそのものを車内へ運び、固定する工程まで含めて移動体験になります。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2018-10-10
- PUBLISHED
- 2020-04-16
- PUBLICATION
- US20200113755A1
- INVENTORS
- Shigeyuki Seko / Shinichi Akama / Brian W. Johnson
遠隔ロボットの胴体を話し声に合わせて揺らす
どんな発明?
2024年公開の「Robot」は、自走部・胴体・カメラ付き頭部を持ち、撮影映像を利用者端末へ送るロボットです。その胴体には本体から少し離して取り付けたカバーがあり、モーターと弾性部材で前後左右へ揺らせる構造になっています。
特許では利用者端末から届く音声を受け取り、話しているときや笑っているときにカバーを異なる周期で揺らす構成も示されています。遠隔ロボットに、映像と音声だけでは出しにくい「身ぶり」を機械的に足す発想です。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2021-03-19
- PUBLISHED
- 2024-05-16
- PUBLICATION
- US20240157569A1
- INVENTORS
- Takeshi Koshiishi / Yasushi Takahashi / Masaki Ueyama
曲がる人を先読みして、買い物カートが自分からついてくる
どんな発明?
「Accompanying mobile body」は、人と一定距離を保つだけの追従ロボットではなく、利用者の進行方向と速度から少し先の位置を予測して移動する仕組みです。FIG. 14では、大きく曲がる利用者と距離を保ちながら、カートが追い越して前方へ回る経路が描かれています。
人が急に曲がると、単純な追従ではカートの反応が遅れます。そこで身体や頭、視線などの変化も手がかりにしながら、カートが先回りするように追従位置を計算します。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2019-01-22
- PUBLISHED
- 2022-01-27
- PUBLICATION
- US20220026914A1
- INVENTORS
- Toru Kawai / Hiroki Mukai / Hiroto Takahashi
8枚の垂直離着陸ローターと2枚の巡航ローターで空へ上がる
どんな発明?
「Vertical take-off and landing aircraft」のFIG. 1には、胴体の左右へ伸びたブーム上に8基のVTOLローター、後方に2基の巡航ローターを置いた機体が描かれています。垂直離着陸時と前進巡航時で仕事を分担する構成です。
ヘリコプターのように一つのローター系へ多くの役割を集中させるのではなく、垂直方向と前進方向を別のローター群へ分けています。
- ASSIGNEE
- Honda Motor Co Ltd
- PRIORITY
- 2022-07-29
- PUBLISHED
- 2024-06-13
- PUBLICATION
- US20240190562A1
- INVENTORS
- Bon Aizawa / Toshinori Tsukamoto / Masashi Kato / Kenta Uchida / Kaisaku Yoshimura
AFTER THE FIGURES
Hondaの「移動」は、乗り物より先に人の身体へ近づいていく
これら10件には、身体の動きを支える仕組みが描かれています。人と同じ速度で歩く、人の手のようにつかむ、身体の重さを少し肩代わりする。まず人のすぐそばで起きる小さな移動を機械に理解させようとしています。
そこからUNI-CUBのような個人用モビリティ、車いすと車両の連携、遠隔ロボット、人について動く自律モビリティへ進むと、移動の主体そのものが変わっていきます。人が乗る場合もあれば、機械だけが代わりに移動する場合もあります。
eVTOLまで含めると、Hondaが特許で扱う「移動」は、歩行補助から空まで連続しています。人が動ける場所・姿勢・距離・身体能力の制約を一つずつ外していくこと。その積み重ねがHondaらしい移動の未来に見えます。
SOURCES
一次資料
- US20070150107A1 — Legged mobile robot control system
- US20070018470A1 — Robot hand
- US20130115578A1 — Sign language action generating device and communication robot
- US20100204621A1 — Walking assist device
- US20150335461A1 — Motion assist apparatus
- US20110118968A1 — Omnidirectional vehicle
- US20200113755A1 — Automated mobility device and vehicle interface
- US20240157569A1 — Robot
- US20220026914A1 — Accompanying mobile body
- US20240190562A1 — Vertical take-off and landing aircraft