Googleの公開特許を図面から追うと、コンピューターは画面の外へどんどんはみ出しています。自動車のボンネットは衝突した人を車体にとどめる粘着面になり、VR用の靴は利用者を部屋の中央へ戻し、コンタクトレンズは装着者の虹彩そのものを読みます。
さらに、ロボットの性格はクラウドで共有され、テレビ会議の画面はドローンになって飛び、ジャケットの袖はタッチパッドになります。手首のレーダーが指の動きを読み、成層圏では気球どうしが光で通信する。仕事中のロボットは別のロボットへ途中交代し、カメラ付きの杖は地面につくたび周囲を撮影します。
ここで扱うのは、Google、Google X、X Developmentなどの公開特許です。Jacquard、Soli、Loonには近い実製品・実運用がありますが、今回の各特許番号との一対一対応までは公式資料で確認できませんでした。
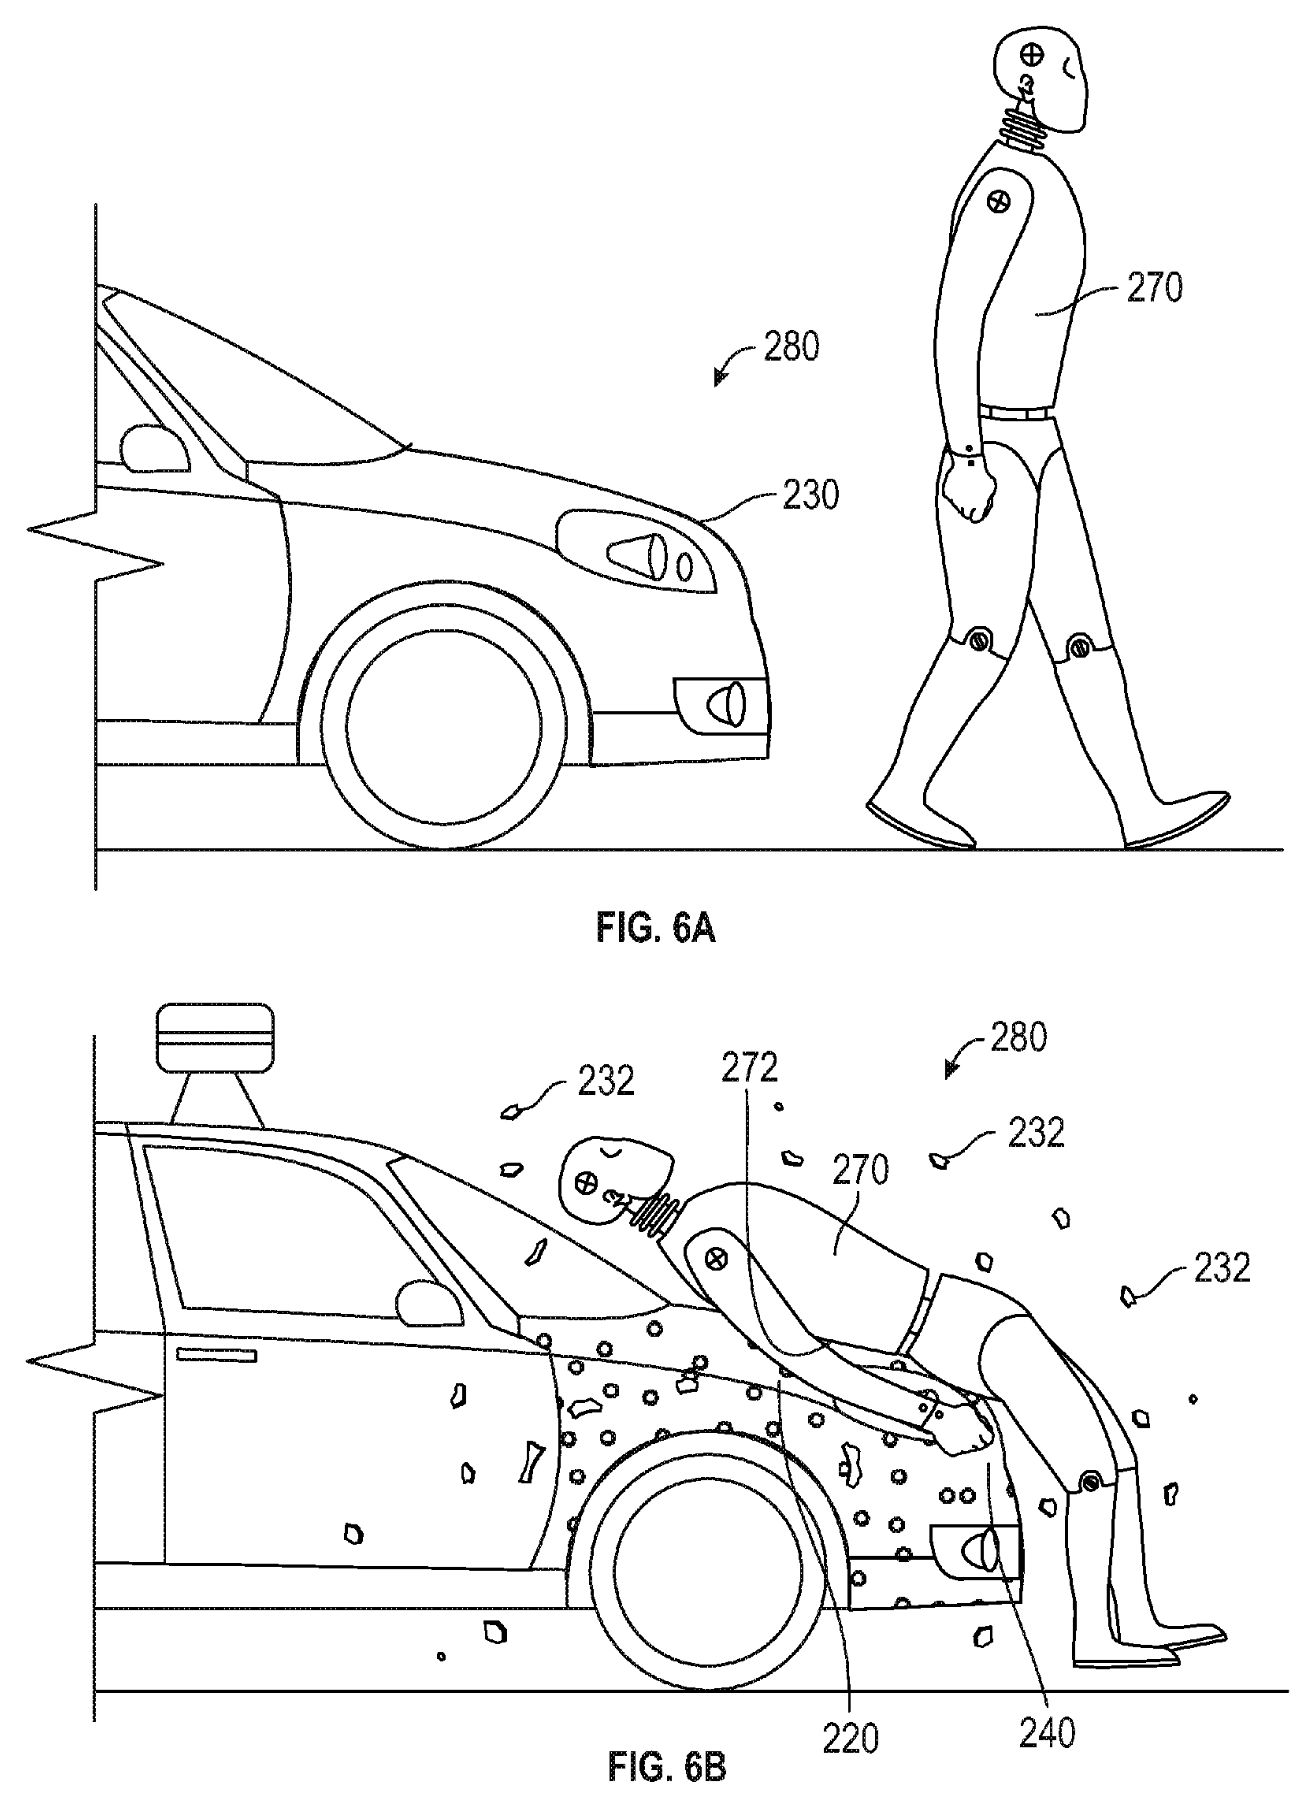
衝突した歩行者を粘着ボンネットで車体にとどめる
どんな発明?
「Adhesive vehicle front end for mitigation of secondary pedestrian impact」は、車と歩行者が最初に衝突した後、歩行者が路面や別の物体へ投げ出されて二次衝突する危険を減らそうとする特許です。車両前部の下に粘着層を設け、その上を通常時はコーティングで覆います。
FIG. 6Aでは歩行者が車の前へ進み、FIG. 6Bではコーティングが破れて露出した粘着層に歩行者が保持される様子が描かれます。車体から離さないことで、路面などへの二次衝突を抑えようとする構成です。
- ASSIGNEE
- Google Inc.
- PRIORITY
- 2013-12-04
- PUBLISHED
- 2016-05-17
- PUBLICATION
- US9340178B1
- INVENTORS
- Alex Khaykin / Daniel Lynn Larner
VRで歩いても、靴が勝手に足を中央へ戻す
どんな発明?
「Augmented and/or virtual reality footwear」は、VR利用者が現実の部屋の端まで歩いてしまわないよう、モーター付きの靴を動かす仕組みです。システムは靴の位置を追跡し、設定した運用範囲の境界へ近づくと靴側の駆動機構を作動させます。
FIG. 1にはヘッドセットを着けた利用者と車輪付きの靴が描かれます。FIG. 13A・13Bの拡大図は靴の内部ではなく、併用するヘッドマウントディスプレイの外観と開いた構造です。靴の駆動機構は公報の別の図で説明され、利用者を所定の範囲へ戻す役割を担います。
- ASSIGNEE
- Google LLC
- PRIORITY
- 2017-05-09
- PUBLISHED
- 2018-11-15
- PUBLICATION
- US20180326286A1
- INVENTORS
- Nidhi Rathi / Maksim Ratner
コンタクトレンズが、つけている本人の虹彩を読む
どんな発明?
「Contact lenses」は、虹彩スキャンをコンタクトレンズ自身で行うための特許です。透明基板の上または内部に光センサー、読み出し回路、電源部などを置き、虹彩で反射した光の情報を取得します。
FIG. 1では、目、光源、コンタクトレンズ、そして「IRIS FINGERPRINT READER」が一つの流れとして描かれています。外側のカメラで目を撮るのではなく、目の表面に載っているデバイスが内側から本人確認用の情報を読む構成です。
- ASSIGNEE
- Google Inc.
- PRIORITY
- 2012-05-15
- PUBLISHED
- 2014-08-05
- PUBLICATION
- US8798332B2
- INVENTORS
- Brian Otis / Babak Amirparviz
ロボットの「性格」をクラウドへ置き、別の体でも共有する
どんな発明?
「Methods and systems for robot personality development」は、ロボットへ個性を持たせ、その性格を利用者や状況に合わせて変える仕組みです。ユーザー情報を使って対話の仕方を調整するだけでなく、人格に相当する情報をクラウド側に持たせることも想定しています。
FIG. 2B・2Cには異なる形のロボットが描かれ、FIG. 4では複数ロボットが「PERSONALITY SHARING」のクラウドへ接続されています。特許本文ではロボットの性格を異なる場所の複数ロボットへ共有できると説明しています。
- ASSIGNEE
- Google Inc.
- PRIORITY
- 2011-05-06
- PUBLISHED
- 2015-03-31
- PUBLICATION
- US8996429B1
- INVENTORS
- Anthony G. Francis, Jr. / Thor Lewis
テレビ会議の画面にプロペラを付けて、そのまま飛ばす
どんな発明?
「Unmanned aerial vehicle for collaboration」は、遠隔会議用のテレプレゼンス端末を床走行ロボットではなく空中へ持ち上げる特許です。複数ローターを持つ機体へスクリーンや映像出力装置を取り付け、遠隔ユーザーがネットワーク越しに移動を制御します。
FIG. 9では、機体中央にスマートフォンをドッキングし、ミラーを介して映像をスクリーンへ投影する構成が描かれます。別のミラーは室内の像をスマートフォンのカメラへ導きます。電話の通信・処理・音声機能も使い、遠隔参加者が移動できる双方向の会話装置を構成する提案です。
- ASSIGNEE
- Google LLC / Wing Aviation LLC
- PRIORITY
- 2015-03-02
- PUBLISHED
- 2016-08-09
- PUBLICATION
- US9409645B1
- INVENTORS
- Clark Sopper / Adam Woodworth / Clayton Woodward Bavor, Jr.
ジャケットの袖をそのままタッチパッドにする
どんな発明?
「Interactive fabric」は、導電性の糸を布へ組み込み、服そのものをタッチセンサーにする特許です。FIG. 1ではジャケットを着た人物の袖にインタラクティブ領域が描かれ、そこで得たTouch DataがGesture Managerやアプリケーションへ送られます。
布の柔らかさを保ったままタップやスワイプを認識できれば、スマートウォッチのような別の画面を腕へ付けなくても、いつもの服の表面を操作部として使えます。
- ASSIGNEE
- Google LLC
- PRIORITY
- 2016-05-16
- PUBLISHED
- 2020-07-23
- PUBLICATION
- US20200229515A1
- INVENTORS
- Ivan Poupyrev / Carsten C. Schwesig / Mustafa Emre Karagozler / Hakim Kader Bhai Raja / David Scott Allmon / Gerard George Pallipuram / Shiho Fukuhara / Nan-Wei Gong
手首からレーダーを飛ばして、指の小さな動きを読む
どんな発明?
「Radar-based gesture-recognition through a wearable device」は、小型レーダーで手や指の動きを認識する特許です。FIG. 7では手首の装置から扇形のRadar Fieldが広がり、その中に同じ手の指が描かれています。
カメラで手を見る方法と違い、レーダーは細かな距離や速度の変化を電波で捉えます。画面やボタンへ直接触れず、空中での小さな指の動きを入力に変えられます。
- ASSIGNEE
- Google LLC
- PRIORITY
- 2014-06-03
- PUBLISHED
- 2018-05-15
- PUBLICATION
- US9971415B2
- INVENTORS
- Ivan Poupyrev / Gaetano Roberto Aiello
成層圏の気球どうしを光でつなぎ、空にインターネット網を作る
どんな発明?
「Balloon network with free-space optical communication…」は、高高度気球を多数浮かべ、それらを通信ノードとして使う特許です。FIG. 1には複数の気球と地上局がネットワーク状につながり、FIG. 3には一つの気球へ通信装置、電源、位置制御系などを載せた構成が描かれます。
特許ではsuper-node同士を自由空間光通信で結び、sub-nodeとはRF通信を使う階層構成も説明されています。地上局との接続には複数の構成があり、FIG. 1の左下には光通信の下り回線が描かれています。地上へ基地局を増やす代わりに、成層圏へネットワーク機器を浮かべます。
- ASSIGNEE
- Google Inc.
- PRIORITY
- 2012-01-09
- PUBLISHED
- 2014-05-06
- PUBLICATION
- US8718477B2
- INVENTORS
- Richard Wayne DeVaul / Eric Teller / Clifford L. Biffle / Josh Weaver
ロボットが仕事の途中で、別のロボットに交代する
どんな発明?
「Replacing a first robot with a second robot during performance of a task by the first robot」は、仕事中のロボットを途中で別のロボットへ交代させる方法です。バッテリー残量や利用可能性などを見て代替機を選び、作業中の機体の場所へ向かわせます。
FIG. 2A〜2Cでは、最初のロボットがいる場所へ別のロボットが近づき、二台の位置関係が入れ替わっていく様子が描かれます。ロボットの「仕事」を一台の機体に固定せず、タスクを継続したまま身体だけ交換します。
- ASSIGNEE
- X Development LLC
- PRIORITY
- 2015-08-08
- PUBLISHED
- 2017-11-21
- PUBLICATION
- US9821455B1
- INVENTORS
- Mallinath Bareddy
カメラ入りの杖を地面につくたび、周囲を撮影する
どんな発明?
「Walking stick with IMU」は、カメラ、GPS、IMU、処理装置、接地スイッチを一本の杖へまとめる特許です。FIG. 1では杖の上端にCamera、内部にGPSとIMU、下端にSwitchが配置されています。
利用者が歩いて杖を地面につくたび、その接地を安定した撮影タイミングとして画像を取得します。特許本文では位置情報と画像を組み合わせ、歩いた環境の仮想表現や対話型シミュレーションを作ることが説明されています。
- ASSIGNEE
- Google Inc.
- PRIORITY
- 2011-09-21
- PUBLISHED
- 2013-06-18
- PUBLICATION
- US8467674B1
- INVENTORS
- Daniel Jason Ratner / Russell Leigh Smith
AFTER THE FIGURES
Googleの未来では、コンピューターを「持つ場所」が減っていく
これら10件に共通するのは、身近な物へコンピューターの役割を分散させる発想です。車の表面、靴、コンタクトレンズ、服、気球、杖といった、すでに人の周囲にある物へセンサー、通信、計算、制御を埋め込んでいます。コンピューターの外形が少しずつ消えていきます。
入力方法も変わります。画面をタップする代わりに袖をなぞり、手を近づけ、歩き、杖を地面につく。ロボットに至っては、性格や作業状態のような「中身」まで身体から切り離され、別の機体へ移せる情報として扱われます。
Googleの特許で崩れていくのは、「コンピューターは手に持つ画面の中にある」という前提です。未来のGoogleは新しい画面を増やすより、画面を意識しなくてよい場所を増やそうとしているように見えます。
SOURCES
一次資料
- US9340178B1 — Adhesive vehicle front end for mitigation of secondary pedestrian impact
- US20180326286A1 — Augmented and/or virtual reality footwear
- US8798332B2 — Contact lenses
- US8996429B1 — Methods and systems for robot personality development
- US9409645B1 — Unmanned aerial vehicle for collaboration
- US20200229515A1 — Interactive fabric
- US9971415B2 — Radar-based gesture-recognition through a wearable device
- US8718477B2 — Balloon network with free-space optical communication between super-node balloons and RF communication between super-node and sub-node balloons
- US9821455B1 — Replacing a first robot with a second robot during performance of a task by the first robot
- US8467674B1 — Walking stick with IMU