店で買い物をするとき、動くのはふつう人です。カートを押し、棚まで歩き、商品を取り、レジへ運びます。けれどWalmartの特許を並べると、その前提が少しずつ反転していきます。
カートが人の状態を読み、押す力を補い、無人機が買い物についてくる。棚の在庫は移動ロボットが測り、さらに商品そのものがロボットに乗って客の前へやって来る。店の外ではロッカーが動き、ドローンが荷物を運びます。
ここで紹介する10件はいずれもUS公開特許です。Walmartが実際に展開した棚スキャナーとドローン配送には近い方向がありますが、本記事の特許との一対一対応は確認していないため、どちらも「関連あり」に留めています。
カートの持ち手が脈拍や体温まで読んでいる
どんな発明?
買い物客がカートを握ると、ハンドル内のセンサーが脈拍、体温、握る力などを取得します。さらにカートの速度や押す力も組み合わせ、買い物中の変化を追います。
値の変化から『この客は助けが必要かもしれない』と判定すると、サーバーが店員の端末へ通知します。カートが商品を運ぶ道具から、客の状態を見守る接点へ変わる発想です。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2017-02-22
- PUBLISHED
- 2018-08-23
- PUBLICATION
- US20180240554A1
- INVENTORS
- Aaron Vasgaard / Nicholaus A. Jones / Matthew Jones / Kurt William Robert Bessel
重くなるほど、カート自身が押す力を足してくれる
どんな発明?
車輪の回転から電気をつくって蓄え、ハンドルにかかる圧力を監視します。軽く押しているときは発電し、強く押しているときは蓄えた電力でモーターを動かして前進を助けます。
商品を入れるほど重くなる買い物カートに、電動アシスト自転車のような考え方を持ち込みます。人がカートを動かす一方向の関係から、カートも人を押し返す関係へ変わります。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2016-12-08
- PUBLISHED
- 2018-06-14
- PUBLICATION
- US20180162432A1
- INVENTORS
- Matthew A. Jones / Nicholaus A. Jones
買い物客のそばを無人機がついて回り、商品を見ている
どんな発明?
店内を移動する無人機が、買い物客やカートを追いながら、商品がカートへ入ったことを検出します。取得した情報からdigital basketをつくり、会計処理へつなげる構成です。
実施形態には空を飛ぶドローンだけでなく地上走行車も含まれ、さらにロボットアームで棚から商品を取る方向まで示されています。買い物客の横に、もう一人の『機械の買い物係』が付くような発想です。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2017-03-07
- PUBLISHED
- 2018-09-13
- PUBLICATION
- US20180260800A1
- INVENTORS
- Stephen Tyler Caution / Douglas Jahe Ryner / Yurgis Mauro Bacallao
棚の前を走りながら、3Dで「どれだけ残っているか」を測る
どんな発明?
モーターで売り場を移動するユニットに、カメラとdepth sensorを複数の高さで載せます。棚札や商品を読みながら、棚の奥行き方向まで3Dで測り、空いている体積から在庫量を推定します。
人が棚を見て『そろそろ補充』と判断していた仕事を、位置情報、画像、点群、在庫データの組み合わせへ分解しています。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2019-08-12
- PUBLISHED
- 2021-02-18
- PUBLICATION
- US20210049542A1
- INVENTORS
- Ravi Kumar Dalal / Bowen Gong
客が棚へ行く代わりに、商品入りの箱がロボットでやって来る
どんな発明?
この店舗では商品をtoteと呼ぶ箱に入れて管理し、その箱を移動ロボットが売り場へ運びます。別の実施形態では、客が画面で選んだ商品を含むtoteをロボットが客のところへ持って来ます。
普通のスーパーでは人が棚の間を移動します。ここでは商品の側が保管領域と売り場を移動し、在庫が減れば別のtoteが補充されます。『棚は固定されている』という前提まで薄くなります。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2017-05-23
- PUBLISHED
- 2024-01-11
- PUBLICATION
- US20240013144A1
- INVENTORS
- John G. Lert, Jr. / William J. Fosnight / Matthew W. Coady
ドローンが仕事ごとに「道具」を付け替える
どんな発明?
ドローン本体の下にuniversal couplerを設け、荷物保持具、センサー、カメラ、照明、薬剤散布装置など異なるtool systemを交換できるようにします。
一台の飛行体を特定用途専用にするのではなく、飛ぶ部分と仕事をする部分を分離します。必要な場所へ飛び、そこで必要な道具だけを持つという、空飛ぶ共通プラットフォームの考え方です。
- ASSIGNEE
- Walmart Inc / Walmart Apollo LLC
- PRIORITY
- 2016-09-09
- PUBLISHED
- 2019-06-27
- PUBLICATION
- US20190193853A1
- INVENTORS
- Robert L. Cantrell / John P. Thompson / David C. Winkle / Michael D. Atchley / Donald R. High / Todd D. Mattingly / Brian G. McHale / John J. O'Brien / John F. Simon / Nathan G. Jones / Robert C. Taylor
店からさらに上流へ。ドローンが花から花へ受粉する
どんな発明?
UAVから伸びたブラシ状のpollen applicatorで一つの花から花粉を集め、別の花へ運びます。さらにセンサーで花粉が付いたことを確認し、必要ならドッキングステーションへ戻って充電します。
ここでは、小売の自動化が売り場から畑へ広がります。商品を運ぶだけでなく、商品になる作物が育つ工程まで無人機の仕事として捉えているのが異質です。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2016-09-08
- PUBLISHED
- 2018-03-08
- PUBLICATION
- US20180065749A1
- INVENTORS
- Robert L. Cantrell / John P. Thompson / David C. Winkle / Michael D. Atchley / Donald R. High / Todd D. Mattingly / Brian G. McHale / John J. O'Brien / John F. Simon
受け取りロッカーに車輪を付け、箱そのものを運べるようにする
どんな発明?
smart lockerを壁に固定された受取設備ではなく、車輪付きのportable containerとして構成します。内部を断熱・温度管理して、冷凍品や温かい商品も状態を保ったまま運べるようにします。
利用者認証やドッキングステーションとの接続も想定され、箱は保管場所であると同時に輸送単位になります。『荷物をロッカーへ持っていく』のではなく、『ロッカーごと動かす』方向です。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2016-12-14
- PUBLISHED
- 2018-06-14
- PUBLICATION
- US20180165902A1
- INVENTORS
- Bruce W. Wilkinson / Todd Davenport Mattingly
大きな配送車から小さな無人車へロッカーごと受け渡す
どんな発明?
大型のcarrier vehicleには注文ごとのlockerが並び、内部の棚やコンベヤーで受渡位置まで移動します。そこへ小型の自律delivery vehicleが寄り、指定されたロッカーを受け取ります。
小型車はそのまま家のポーチやガレージなどへロッカーを運びます。商品を一個ずつ積み替える代わりに、保管箱そのものを物流のバトンとして使います。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2016-12-21
- PUBLISHED
- 2018-06-21
- PUBLICATION
- US20180170675A1
- INVENTORS
- Donald R. High / David C. Winkle / Michael D. Atchley / Brian G. McHale / Nicholas Ray Antel / John J. O'Brien / Todd D. Mattingly / Bruce W. Wilkinson
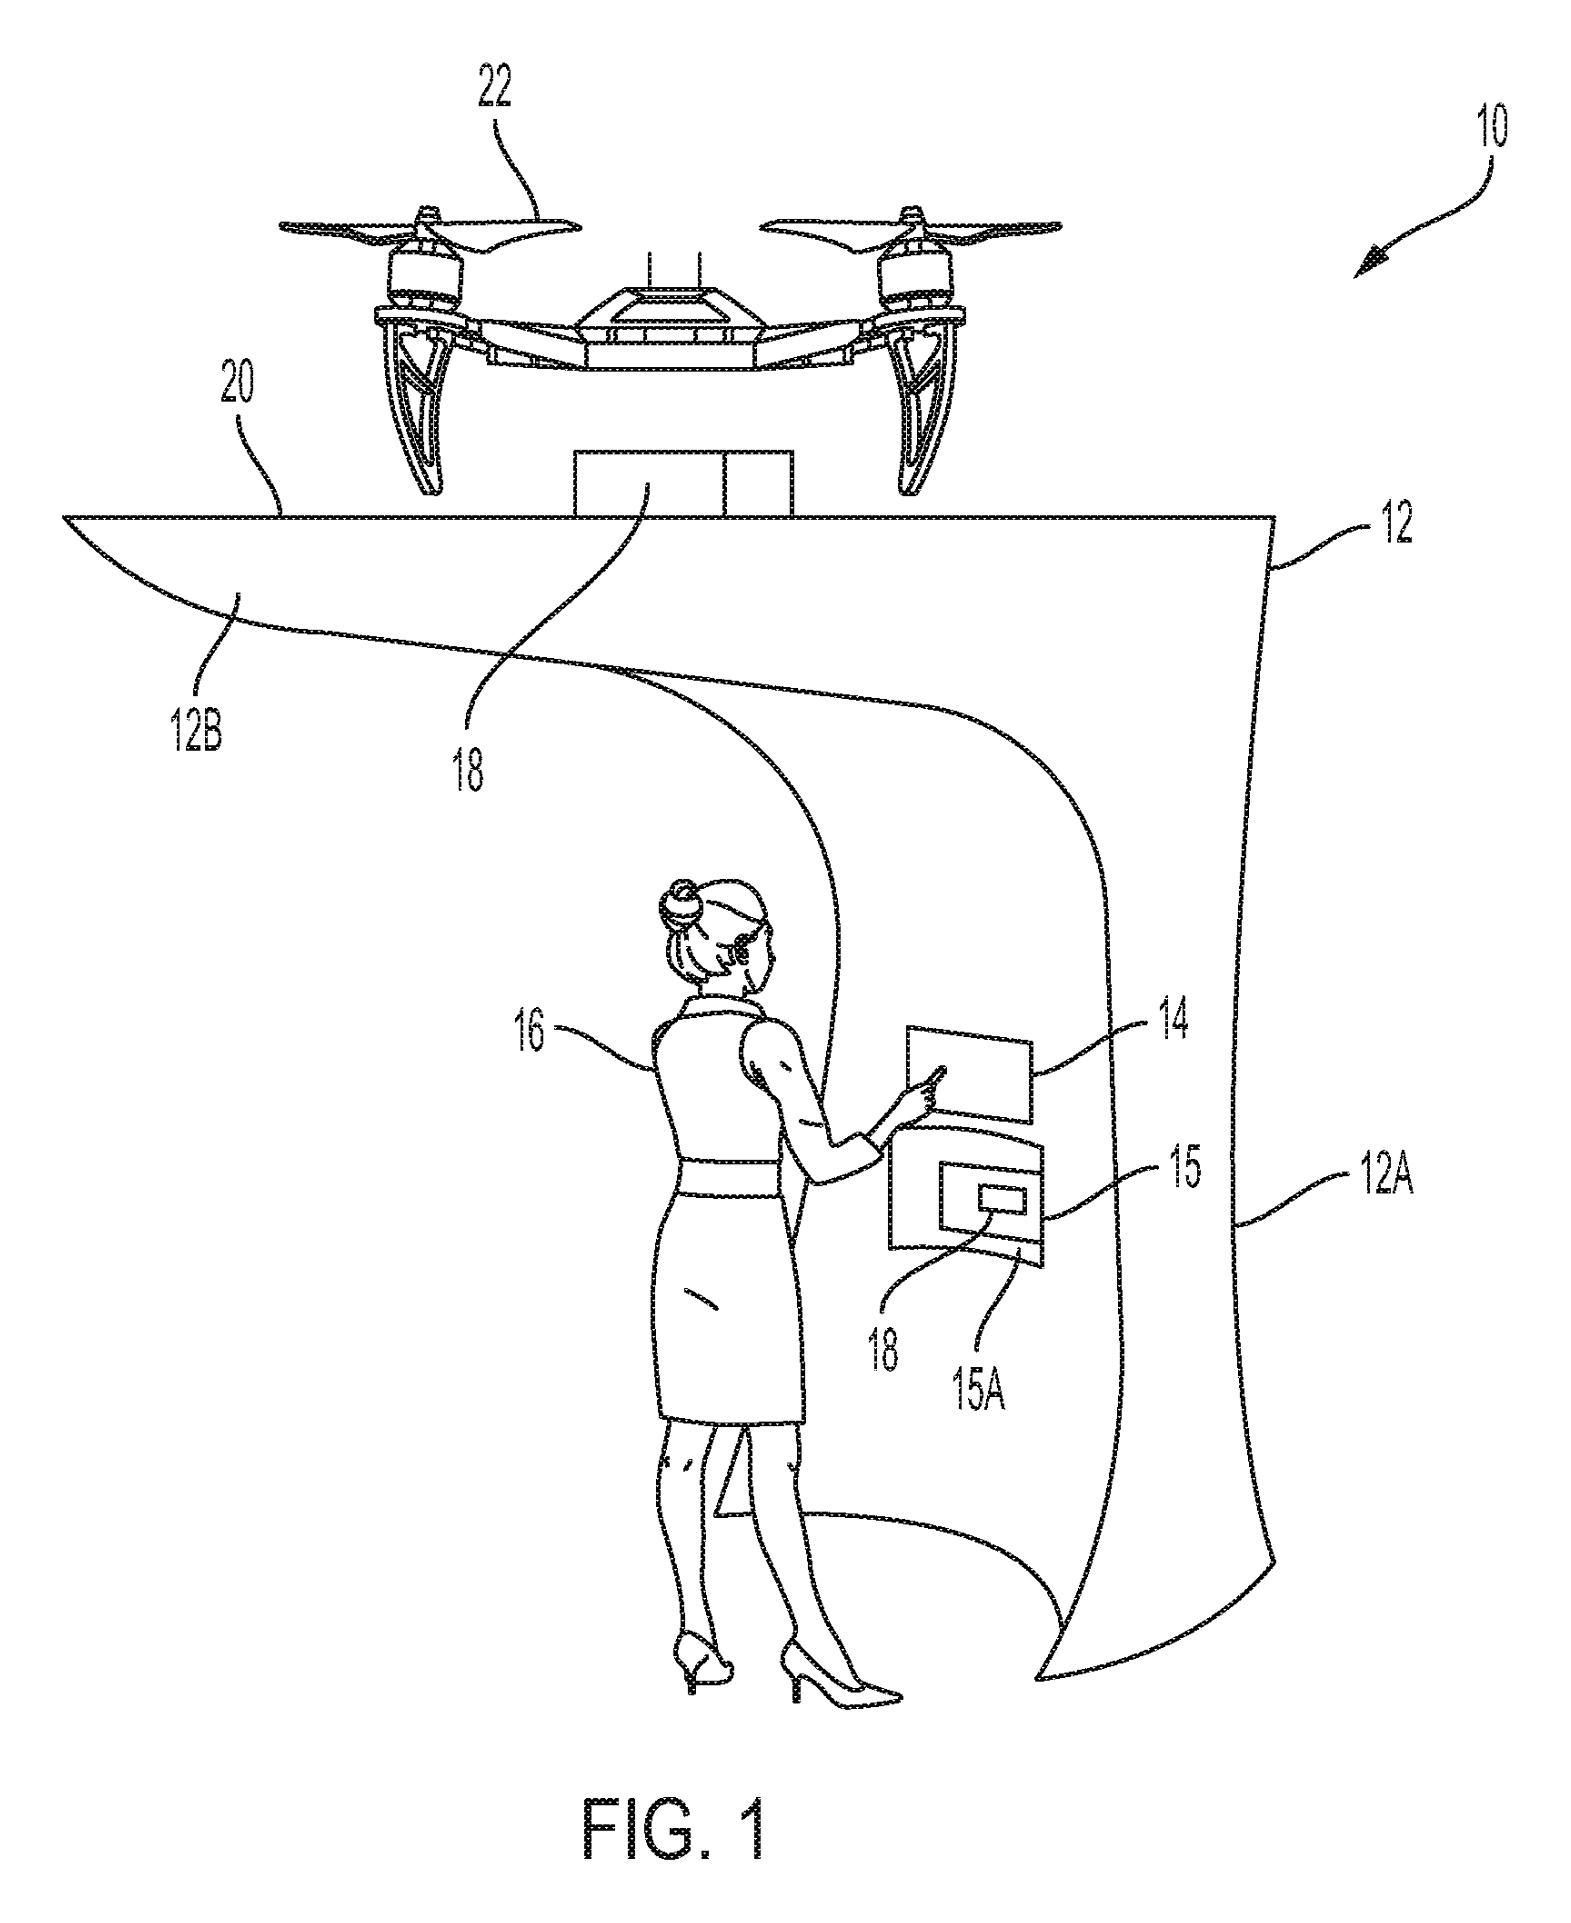
ドローンが屋根へ降り、荷物だけが安全な受取口まで下りてくる
どんな発明?
荷物を運ぶUAVは建物やkioskの屋根へ着陸し、その屋根が利用者と飛行体の間の防護壁になります。荷物はシュート、コンベヤー、AGVなどで屋根から受取口まで移動させます。
ドローン配送で難しい『人の近くへどう安全に到着するか』を、飛行制御だけでなく受取側の建築物から解こうとしています。店が客の家へ近づく最後の一歩で、受取場所まで新しい装置になります。
- ASSIGNEE
- Walmart Apollo LLC
- PRIORITY
- 2018-01-31
- PUBLISHED
- 2019-08-01
- PUBLICATION
- US20190233135A1
- INVENTORS
- Robert Cantrell / Todd Mattingly / John J. O'Brien / David Tovey / Donald R. High / Kurt W. Bessel
AFTER THE FIGURES
未来の店では、人だけでなく「店の側」がこちらへ動いてくる
最初の2件では、まだ主役は買い物客です。ただしカートは受け身の金属かごではなくなり、人の状態を測り、必要なら押す力まで足します。次に無人機と棚スキャナーが現れると、店内を歩いて情報を集める仕事も機械側へ移ります。
自動店舗ではさらに、客が棚を探し回るのではなく、必要な商品を入れたtoteをロボットが運びます。そこから先は店の境界まで動きます。道具を付け替えるドローンは店舗以外の仕事へ広がり、受粉まで担います。ロッカーは固定設備ではなく車輪付きの容器になり、配送車から小さな車両へ受け渡されます。
最後に残るのは『店へ行く』という行為そのものです。ドローンが商品を持って来るなら、店舗は建物一つではなく、カート、ロボット、在庫システム、ロッカー、飛行体がつながった移動する仕組みになります。Walmartの特許図面には、小売を場所ではなく物流の連続として捉える発想が繰り返し現れています。
SOURCES
一次資料
- US20180240554A1 — System and method for a biometric feedback cart handle
- US20180162432A1 — Self-charging shopping cart system with power assist
- US20180260800A1 — Unmanned vehicle in shopping environment
- US20210049542A1 — Systems, devices, and methods for estimating stock level with depth sensor
- US20240013144A1 — Fully automated self-service store
- US20190193853A1 — Systems and methods to interchangeably couple tool systems with unmanned vehicles
- US20180065749A1 — Systems and methods for pollinating crops via unmanned vehicles
- US20180165902A1 — Smart Locker
- US20180170675A1 — Autonomous locker delivery
- US20190233135A1 — Method and system for delivering goods using an unmanned aerial vehicle